基于MSP430F449的新型智能流量计电路模块设计
流量计是在线测量管道内流体流量的先进仪表,在石油、化工、造纸、冶金等行业中有着普遍的应用,并不断向智能化的方向发展。本文介绍的就是用MSP430F449单片机开发的新型智能流量

流量计是在线测量管道内流体流量的先进仪表,在石油、化工、造纸、冶金等行业中有着普遍的应用,并不断向智能化的方向发展。本文介绍的就是用MSP430F449单片机开发的新型智能流量
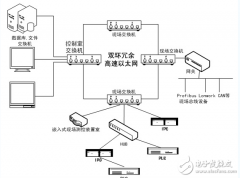
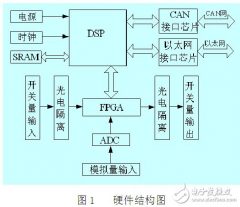
现场智能监控装置是构建控制网络的基础和关键,采用高端嵌入式技术实现以太网现场智能装置开发是其重要发展趋势。本文提出基于嵌入式工业以太网技术的监控系统,详细阐述了嵌
1、555定时器单稳态触发器 图1 555构成单稳态触发器 上图1为由555定时器和外接定时元件R、C构成的单稳态触发器。D为钳位二极管,稳态时555电路输入端处于电源电平,内部放电开关管
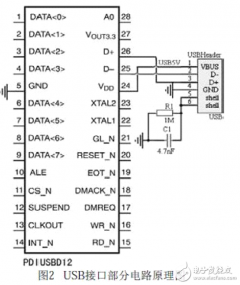
在控制系统中经常用到一些模拟信号,通常使用数模转换器输出所需的模拟信号。计算机控制数模转换器需要借助外部总线接口,USB 接口是常用的外部总线接口,用来控制数模转换器非
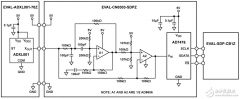
电路功能与优势 图1所示电路是一款高线性度、低噪声、宽带宽振动检测解决方案。该方案适用于要求具有宽动态范围(70 g、250 g 或500 g)以及平坦频率响应(从直流到22 kHz)的应用。
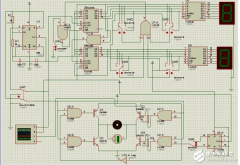
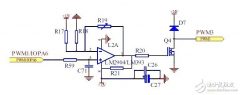
机器人行走电路由驱动电路和直流电机的正反转电路两个单元构成。电路通过运用555构成的多谐振荡电路,同步计数器74LS196,七段译码器74LS248,双JK触发器等基本单元电路,通过上述基
目前最常用的现场总线为CAN总线,CAN总线以可靠性高、成本低、应用灵活等诸多优点,已广泛应用于智能通信网络中,但收发器驱动能力的限制不适合远距离数据传输及远程控制。而以
本文首先简要介绍了危险品危险品处理机器人的作用,机械手的结构形式,着重从控制系统与硬件设计介绍了危险品处理机器人机械手控制系统的设计与实现。最后给出了测得的机械手
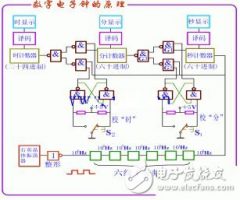
石英晶体振荡器和六级十分频器组成标准秒发生电路。其中非门用作整形以进一步改善输出波形。利用二-十计数器的第四级触发器Q3端输出脉冲频率 是计数脉冲的1/10,构造一级十分频
产生正弦波的条件 产生正弦波的条件与负反馈放大电路产生自激的条件十分类似。只不过负反馈放大电路中是由于信号频率达到了通频带的两端,产生了足够的附加相移,从而使负反馈