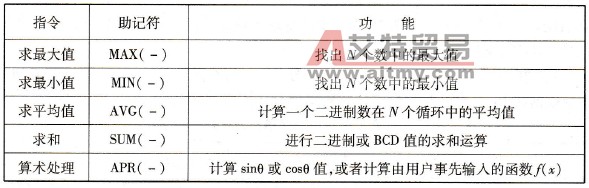
主要指PID控制及一些专用数学指令,共6条。
(1) PID控制指令(PID(–))
PID的梯形图符号及操作数数据区范围如图4.79所示。
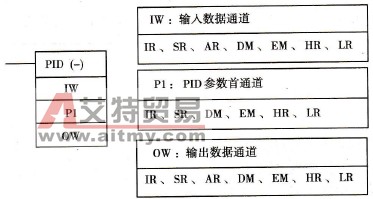
图4. 79 PID的梯形图符号及操作数数据区
当执行条件首次从OFF变为ON时,PID读参数并初始化工作区,当执行条件为ON时,PID在采样周期过去之后,进行对输入数据的PID运算。
在启动后,PID有一个内部功能:连续地改变输出数据。因为输出数据的突然变化会对被控系统产生不利影响。
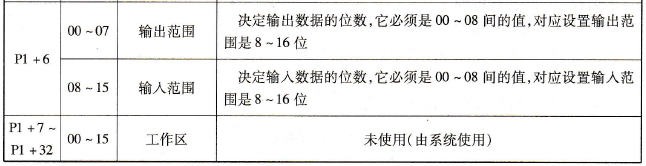
在使用PID指令时,必须提供33个从参数首通道P1开始的连续通道,才能正确工作。PID指令根据在P1至P1 +6中指定的参数完成PID控制,各参数通道的功能如表4.6所示。
表4.6 PID参数通道的功能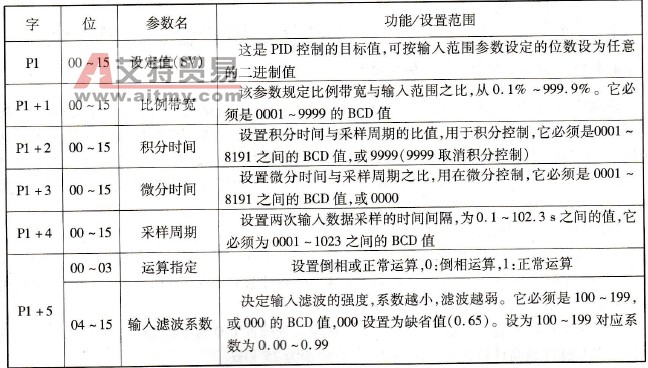
在下列情况下,PID(–)不能工作:
①在中断程序中;
②在子程序中;
③在IL和ILC之间(互锁程序);
④在JMP和JME之间(跳转程序);
⑤在步程序(STEP/SNXT)中。
(2)专用数学指令
此类指令有5条,如表4.7所示。
表4.7 专用数学指令