前面已经介绍了FX2N- 16CCL -M和FX2N-32CCL通信模块,本节将以电动机组的CC -Link网络控制为例介绍CC – Link通信的编程与实现。 一、电动机组的网络控制要求 电动机组的网络控制要求如下: (1)系统设置1个主站和3个远程站,每个远程站有一台电动机,主站可以通过触摸屏控制远程站的电动机运行; (2)主站通过触摸屏按“启动”或“停止”按钮,对应远程站的电动机即运行或停止运行; (3)电动机运行方式为正反转循环运行。正转和反转的运行时间、正反转的间隔时间及循环的次数可通过主站触摸屏进行设置; (4)电动机的运行状态可以通过触摸屏进行监视。 二、系统连接 系统连接图如图12 – 35所示,主站PLC配有一块FX2N- 16CCL -M主站模块,上位机用触摸屏监控,三个从站PLC都配有一块FX2N- 32CCL从站模块。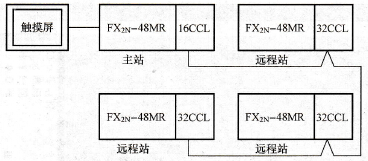 图12 – 35 系统连接图 三、PLC软元件分配 把主站设为O号站,其他三个从站分别为1号站、2号站、3号站。主站PLC软元件分配如表12 – 10所示。 表12 – 10 主站PLC软元件分配表
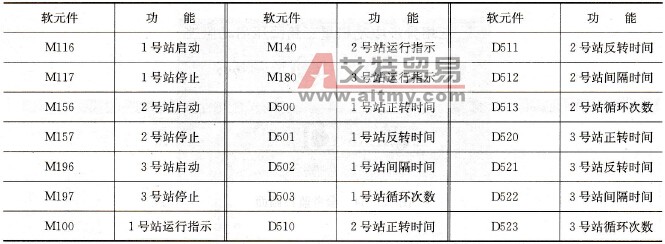 3个从站I/O分配,都用Y000控制电动机正转,Y001控制电动机反转。 根据系统控制要求,设计触摸屏画面如图12 – 36所示。
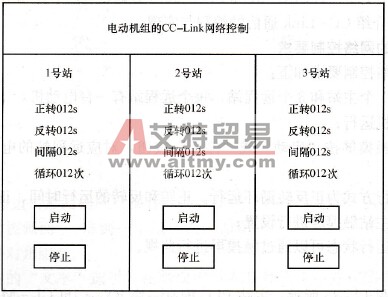 图12 – 36 触摸屏画面 四、PLC编程 主站程序如图12 – 37所示,1号从站程序如图12 – 38所示,2号、3号从站程序可模仿1号从站程序进行编写。
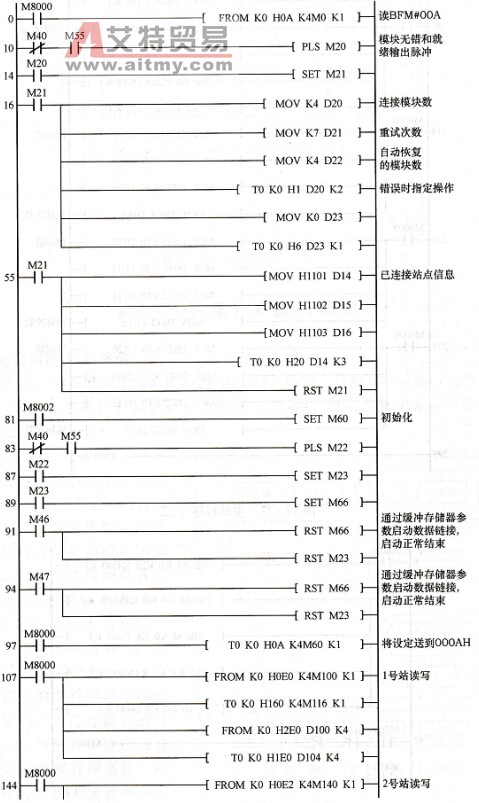
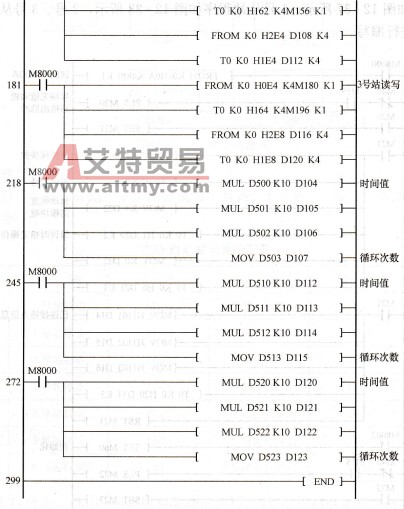 图12 – 37 主站程序
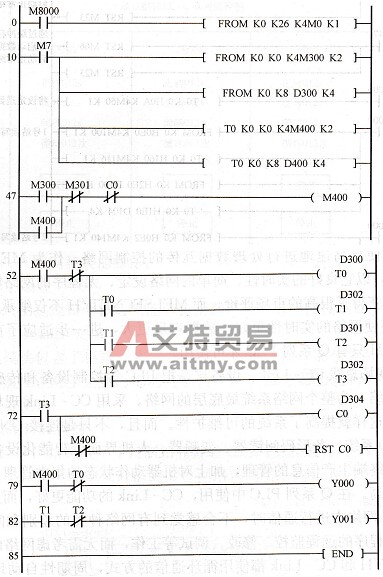 图12 – 38 从站程序
