在了解了顺序功能流程图的组成要素的基础上,下面举例说明如何构建一个顺序功能流程图。 如图5-7所示,初始状态时剪板机的压钳和剪刀在上限位置,LS0和LS1接通。按下启动按钮SB0后,工作过程如下。 首先板料右行(Q0接通)至LS3接通,然后压钳下行(Q1接通并保持)。压紧板料后,压力继电器PR0接通,压钳保持压紧,剪刀开始下行(Q2接通)。剪断板料后,LS5接通,压钳和剪刀同时上行(Q3和Q4接通,Q1断开),当碰到LS0和LS1后分别停止上行。均停止后,又开始下一周期的工作。剪完10块料后停止工作并停在初始状态。 首先确定系统的输出状态的变化,划分好系统的步。 输出如下。 ◇ Q0:控制板料右行。 ◇ Q1:控制压钳下行。 ◇ Q2:控制剪刀下行。 ◇ Q3:控制压钳上行。 ◇ Q4:控制剪刀上行。 其时序图如图5-8所示。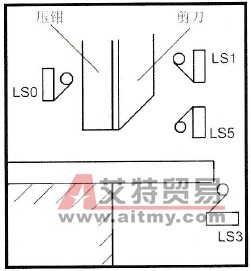 图5-7 剪板机工作图
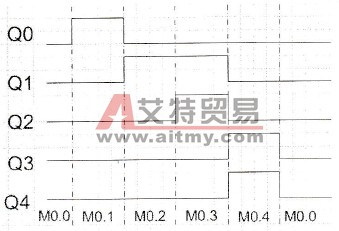 图5-8 系统工作时序图 根据输出状态的变化,把系统工作过程划分为若干步,即M0.0、M0.1、M0.2、M0.3和M0.4。 ◇ 转换:SB0、LS0、LS1、LS3、PRO、LS5、T1实现了各步的顺序转换。 ◇ 路径选择:可按顺序控制路径进行功能图的排列。 其顺序功能流程图如图5-9所示。
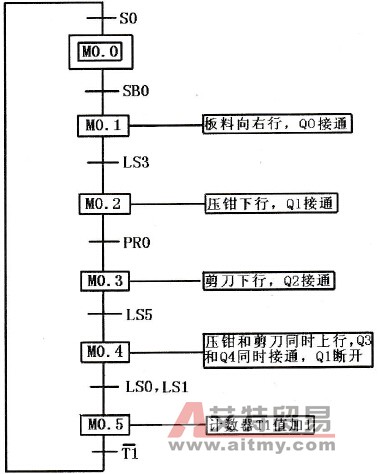 图5-9 顺序功能流程图
在机器人控制系统中,控制过程比较复杂;但对于某些具体的工业运用,可采取比较简单的控制方式,即继电器逻辑控制。 由于PLC的通用性、灵活性强,可靠性高,抗干扰性强,编程简单容易,易于扩展安装调试,并且所占体积非常小,因而广泛应用于工业控制。 下面再以工业机械手的抓取、搬运物体为例,进一步介绍PLC的顺序功能流程图的构建与编程。 此系统由3大部分组成,分别是机械手、载入传送带、载出传送带。 当载入传送带中的检测传感器I2.1检测到没有物体时,即I2.1为0,驱动电机Q1.1动作并延时5s后停JE,使物体载入到指定位置;当载出传送带中的检测传感器I2.2检测到有物体时,即I2.2为1,驱动电机Q1.2动作并延时6s后停止,使物体载出到指定位置;机械手实现物体由载入传送带到载出传送带的搬运。 机械手的工作过程如下:开始时,机械手处于初始状态,当检测到载入传送带中有物体时,在缸2下行驱动的作用下,下臂开始下行到行程开关I1.4处,手抓闭合,并延时4s;随后下臂卜行到行程开关I1.3处,当检测到载出传送带没有物体时,缸1左行驱动Q1.3开始动作,使上臂运动到I1.2处,随后下臂开始下行到行程开关I1.6处,手抓松开,并延时3s;最后,在上行驱动和右行驱动的作用下,机械手回到原来的初始位置待命,如图5-10所示。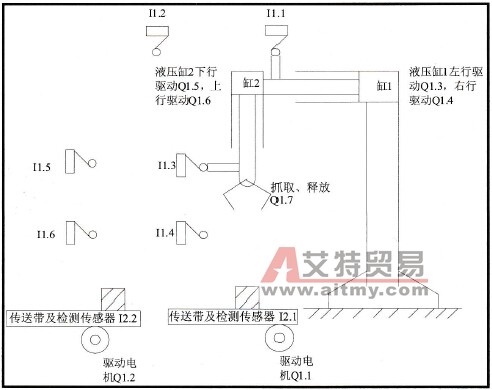 图5-10 机械手工作图 首先,画出系统的输入输出列表,如表5-1所示。 表5-1 输入输出列表
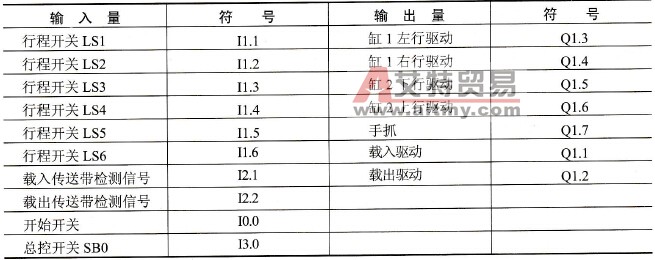 其次,根据系统的工作过程,画出其顺序功能流程图,如图5-11所示。
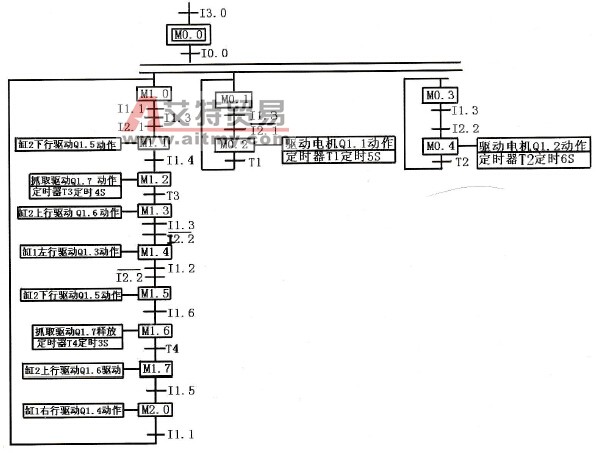 图5-11 机器手顺序功能流程图 最后,根据所画的顺序功能流程图编制程序,具体程序实现由下面14个程序段完成。 (1)程序段1
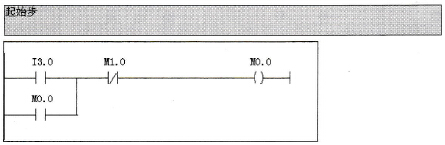 (2)程序段2
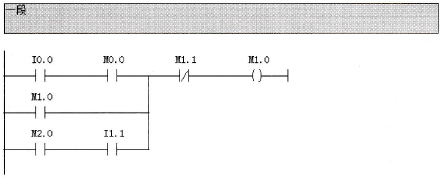 (3)程序段3
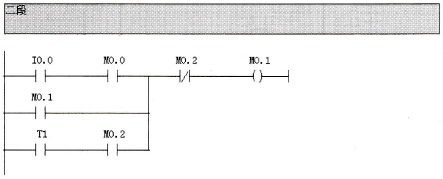 (4)程序段4
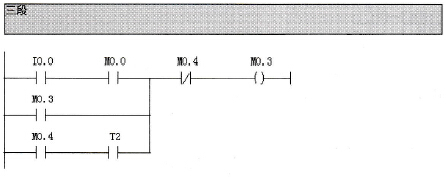 (1)程序段5
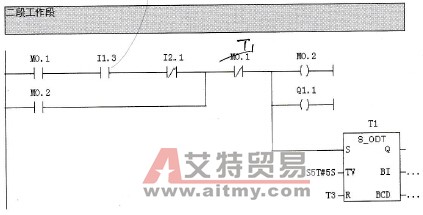 (2)程序段6
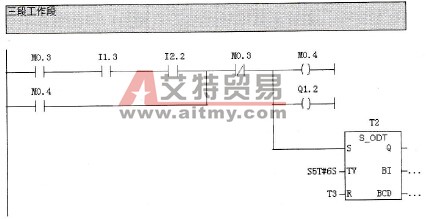 (3)程序段7
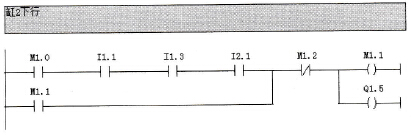 (4)程序段8
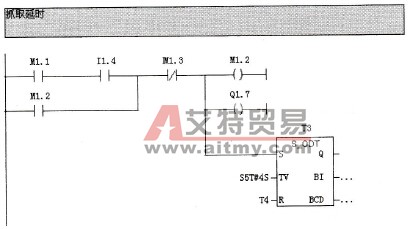 (1)程序段9
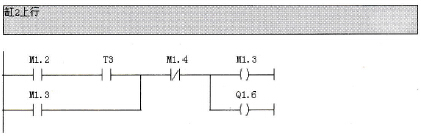 (2)程序段10
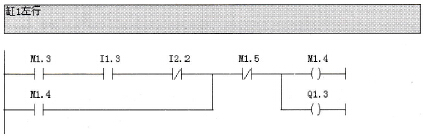 (3)程序段11
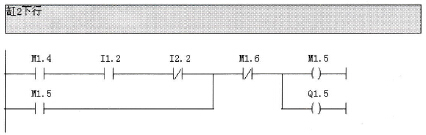 (4)程序段12
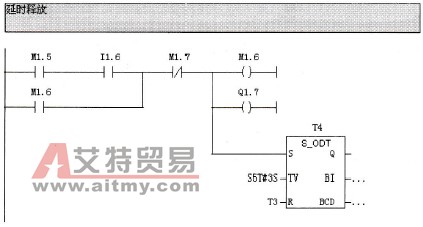 (3)程序段13
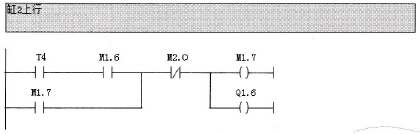 (4)程序段14