该模式适用需要控制限位停止的场合,在停止时,制动转矩施加到电动机上,直到它达到一个给定的低速(7%或15%额定速度),并且保持这一低速至得到停止指令,制动转矩随后施加到电动机上直到零速。该功能对于一般的定位控制可以有效地节省费用,如图10-14所示。
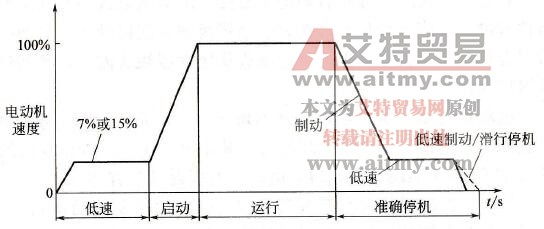
图10-14 精确停车方式

该模式适用需要控制限位停止的场合,在停止时,制动转矩施加到电动机上,直到它达到一个给定的低速(7%或15%额定速度),并且保持这一低速至得到停止指令,制动转矩随后施加到电动机上直到零速。该功能对于一般的定位控制可以有效地节省费用,如图10-14所示。
图10-14 精确停车方式