
通信控制2台台达PLC的启动/停止如图12-25所示。
【控制要求】
主站PLC以通信的方式控制2台从站PLC的启动和停止。
【PLC参数必要设置】
PLC参数必要设置见表12-33。
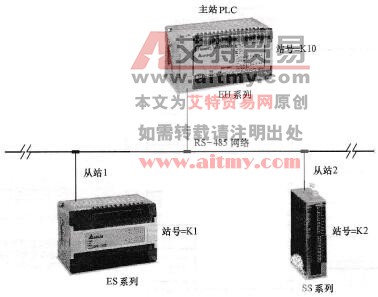
图12-25 通信控制2台台达PLC的启动/停止
表12-33 PLC参数必要设置
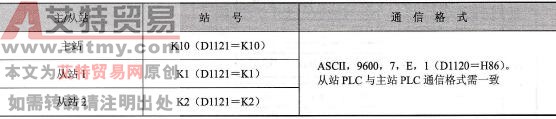
当出现PLC因参数设置错乱而导致通信异常时,可先在WPL编程软件菜单中点选:通信(C)→PLC程序及内存清除(M)→回归出厂值,使PLC回归出厂值后,再按照表12-33进行设置。
【元件说明】
元件说明见表12-34。
表12-34 元件说明

【控制程序】
控制程序如图12-26所示。
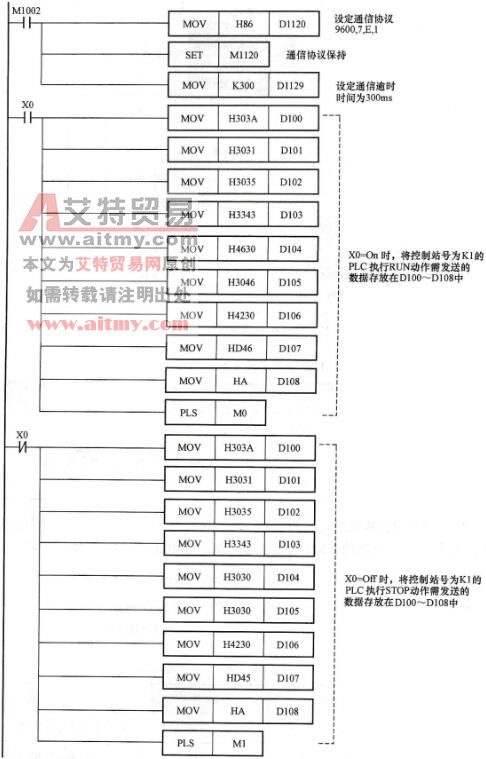
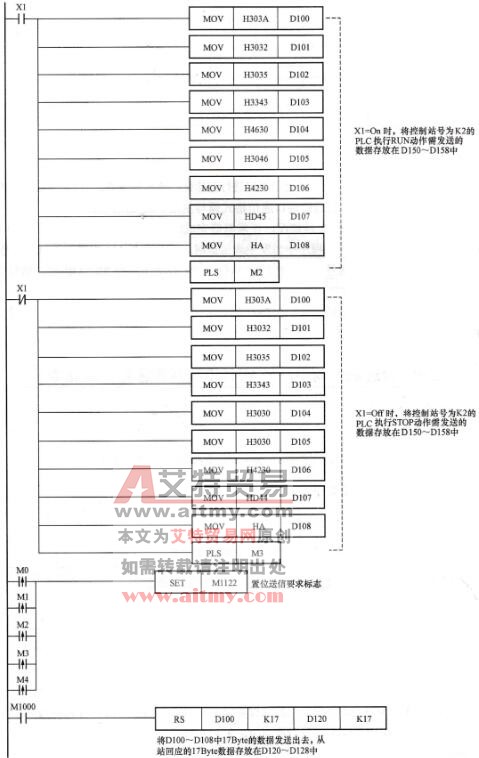
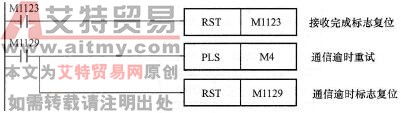
图12-26 控制程序
【程序说明】
(1)一开始对主站PLC COM2通信端口进行初始化,使其通信格式为Modbus ASCII,9600,7,E,1。从站PLC的通信端口通信格式须与主站PLC通信格式一致。
(2) RS指令通信会出现2种情况,正常通信完成对应通信标志M1123,通信逾时对应通信标志M1129。所以,在程序中当发生通信逾时,应再利用M4来进行重试的动作。
(3)当X0=On时,站号为K1的PLC执行RUN的动作;当X0=Off时,站号为1的PLC执行STOP的动作。
(4)当X1=On时,站号为K2的PLC执行RUN的动作;当X1=Off时,站号为2的PLC执行STOP的动作。
(作者稿费要求:需要高清无水印文章的读者3元每篇,请联系客服,谢谢!在线客服: )