PLC控制机器人实例图解
工业机器人的各种操作都需要和PLC连接进行通讯,双方交互信号,PLC什么时候让机器人去搬运,机器人搬运完成通知PLC,通过这样的交互通讯,机器人即可作为整条生产线上的一员,和

工业机器人的各种操作都需要和PLC连接进行通讯,双方交互信号,PLC什么时候让机器人去搬运,机器人搬运完成通知PLC,通过这样的交互通讯,机器人即可作为整条生产线上的一员,和
机器人的开发语言一般为C、C++、C++ Builder、VB、VC等语言,主要取决于执行机构(伺服系统)的开发语言;而机器人编程分为示教、动作级机器人编程语言、任务级编程语言三个级别;机
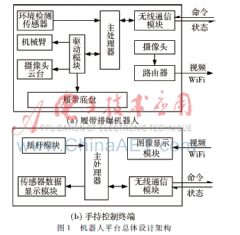
贾永兴,朱莹,杨宇 (解放军理工大学 通信工程学院,江苏 南京 210007) 摘要:设计并实现了一套功能高度集成的无线遥控机器人平台,由履带排爆机器人和手持控制终端组成。机器
答:眩光有两种:直射眩光与反射眩光。高亮度光源的光线直接进入眼内所引起的眩光,称为直接眩光;而通过光泽表面反射入眼内所引起的眩光,称为反射眩光。反射眩光也有两种:
人类手臂的作用是将手移动到不同的位置。类似地,机器臂的作用则是移动末端执行器。您可以在机器臂上安装适用于特定应用场景的各种末端执行器。有一种常见的末端执行器能抓握
(1) 集控站(监控中心)负责人是安全第一责任人,全面负责本站(监控中心)的工作。 (2) 组织本站的政治、业务学习,对人员进行工作和业务考核,落实全站人员的岗位责任制。 (3
(a)图为遥控发射电路;(b)图为遥控接收电路.
一个班组就是一个集体,一个岗位就是一份责任,要想使整个集体运作良好,我们就必须保证每一个岗位都能够认真地完成任务,履行本身的职责。作为特种纸电气运行的岗位,我们的