三相PMSM AC伺服系统的结构和工作原理
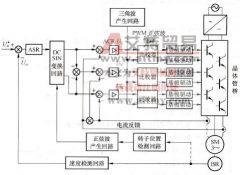
三相 PMSM AC 伺服系统具有低速伺服性能,广泛应用于数控机床等高性能伺服驱动中,其组成框图如图 4-4 所示。一般将三相 PMSM 交流伺服系统与 CNC 系统相连接,位置控制器设置于 CNC 系

三相 PMSM AC 伺服系统具有低速伺服性能,广泛应用于数控机床等高性能伺服驱动中,其组成框图如图 4-4 所示。一般将三相 PMSM 交流伺服系统与 CNC 系统相连接,位置控制器设置于 CNC 系
数控机床伺服系统常见故障处理 1.数控立式加工中心机械振荡(加/减速时) 引发此类故障的常见原因有: (1)脉冲编码器出现故障,此时应重点检查速度检测单元上的反馈线端子上的电压是
(1) 永磁同步伺服电动机 现以永磁同步伺服电动机 AC 伺服系统为例,介绍 AC 伺服系统的构成及工作原理。 永磁同步伺服电动机由转子和定子两大部分组成,如图 4-2 所示。在转子上装有
步进电机伺服系统是典型的开环控制系统,指令信号是单向流动的。开环系统没有位置和速度反馈回路,省去了检测装置,其精度主要由步进电机来决定,速度也受到步进电机性能的限
(1) 磁极的位置检测 为使电枢电流方向与磁极产生磁通方向在运行中始终处于正交关系(空间上),必须正确地检测磁极的位置。 首先由编码器 BR 送出转子位置的信息,经过转子位置检
现以永磁同步电动机 AC 伺服系统为例艾特贸易小编作介绍,该系统由下面几部分组成: (1) 永磁同步伺服电动机 永磁同步伺服电动机由转子和定子两大部分组成,如图 9-3 所示。在转子
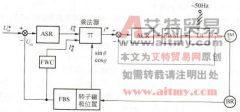
如图 9-4 所示,输入端的速度指令 U ω * 和速度反馈信号 U ω比较后,输出电流指令信号 Iq* ,这是一个表征电流幅值的直流量。但控制的是交流电动机,故其定子中应流过交流电流。这
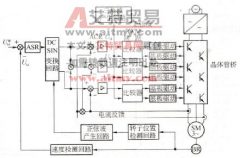
PMSM 交流伺服系统的组成框图如图 9-10 所示。三相 PMSM 交流伺服系统比方波型 BDCM 交流伺服系统具有更优的低速伺服性能,因而广泛应用于数控机床等高性能伺服驱动中。一般将其与计
为使电枢电流方向与磁极产生磁通方向运行中始终处于正交关系(空间上)。必须正确地检测磁极的位置。 首先由编码器 BR 送出转子位置的信息,经过转子位置检测回路将其变换成易
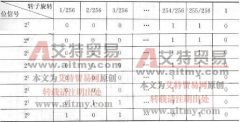
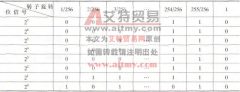
正弦波产生回路任务务是产生以转子位置为相位的正弦波信号,由只读存储器 (ROM) 构成, ROM 的连接如图 9-11 所示。 ROM 的内容如表 9-3 所示,对应不同的地址写入相应的数据。 图 9-1