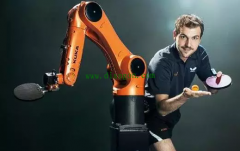
六轴工业机器人的关节
人类手臂的作用是将手移动到不同的位置。类似地,机器臂的作用则是移动末端执行器。您可以在机器臂上安装适用于特定应用场景的各种末端执行器。有一种常见的末端执行器能抓握

人类手臂的作用是将手移动到不同的位置。类似地,机器臂的作用则是移动末端执行器。您可以在机器臂上安装适用于特定应用场景的各种末端执行器。有一种常见的末端执行器能抓握
仿人机器人具有可移动性,具有很多的自由度,包括双臂、颈部、腰部、双腿等,可以完成更复杂的任务,这些关节要连接在一起,进行统一的协调控制,就对控制系统的可靠性、实时