S7-300的FM352电子凸轮控制器
FM352 高速电子凸轮控制器是机械式凸轮控制器的低成本替代产品,它有 32 个凸轮轨迹, 13 个集成的数字输出端用于动作的直接输出,采用增量式编码器或绝对式编码器。 FM352 用编码器

FM352 高速电子凸轮控制器是机械式凸轮控制器的低成本替代产品,它有 32 个凸轮轨迹, 13 个集成的数字输出端用于动作的直接输出,采用增量式编码器或绝对式编码器。 FM352 用编码器
以继电接触器为基础的桥式起重机电路是个十分成熟的电路,在计算机没有应用到工业设备之前,以凸轮控制器实现大车、小车及副钩的操作,以主令控制器加继电器屏实现主钩的操作
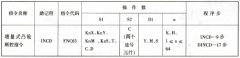
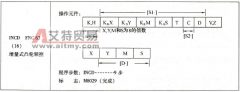
(1) 增量式凸轮顺控指令的助记符、指令代码、操作数及程序步如表 6- 63 所列: 表 6 63 增量式凸轮顺控指令 (2) 指令梯形图如图 6- 105 所示。 (3) 指令说明: ①预先用传送指令将数据写入
增量式凸轮顺控指令 INCD (Increment Drum) 的功能指令编号为 FNC63 ,源操作数和目标操作数与 ABSD 指令相同,只有 16 位运算,占 9 个程序步, 1 n 64 , INCD 指令在程序中只能用一次。 I…
增量式凸轮顺控指令 INCD 根据计数器对位置脉冲的计数值,实现对最多 64 个输出变量( Y 、 M 和 S )的循环顺序控制,使它们依次为 ON ,并且同时只有一个输出变量为 ON 。
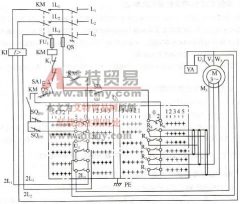
起重机的大车、小车和吊钩由三台 KT12-25J/1 型凸轮控制器分别进行控制,如图 3-6 所示。 图 3-6 KT12-25J/1 型凸轮控制器控制线路图 凸轮控制器的电源由电源线 2L1 、 2L3 供电,并从过电流
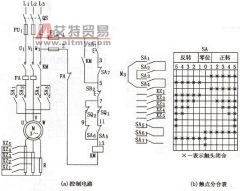
电路如图 1 所示, SA 为凸轮控制器,零位时,其触点 SA5 ~ SA7 闭合,为控制电路的接通准备了条件。 SA5 、 SA6 、 SA7 用于保证操作手轮必须在零位时,才能逐级启动,这样做可避免电
凸轮控制器是通过凸轮运动来调整和控制触头工作状态的电器。凸轮控制器主要用于在电力传动控制设备中用做变换电力线路或励磁线路中的电阻,以控制电动机的启动、停止、换向、
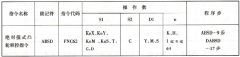
绝对值式凸轮顺控指令 ABSD (Absolute Drum) 的功能指令编号为 FNC62 ,源操作数 [S1 ] 可取 KnX 、 KnY 、 KnM 、 KnS 、 T 、 C 和 D , [S2 . ] 为 C ,目标操作数可取…
(1) 绝对值式凸轮顺控指令的助记符、指令代码、操作数及程序步如表 6- 62 所列。 表 6 - 62 绝对值式凸轮顺控指令 (2) 指令梯形图如图 6- 103 所示。 (3) 指令说明: ①该指令用来产生一组