基于S7-200 PLC的运料小车的控制设计
一、控制要求 图 5-1 所示小车一个工作周期的动作要求如下: 图 5-1 小车往返控制工况示意图 (1) 按下启动按钮 SB(I0.0) ,小车电动机 M 正转 ( Q1.0) ,台车第一次前进,碰到限位开关 SQ

一、控制要求 图 5-1 所示小车一个工作周期的动作要求如下: 图 5-1 小车往返控制工况示意图 (1) 按下启动按钮 SB(I0.0) ,小车电动机 M 正转 ( Q1.0) ,台车第一次前进,碰到限位开关 SQ
1 项日内容和适用场合 在自动化生产线上,有些生产机械的工作台需要按一定的顺序实现自动往返运动,并且有的还要求在某些位置有一定的时间停留,以满足生产工艺要求。例如运料
1 .随机呼叫自动装料小车介绍 在生产现场中,尤其是在一些生产自动线上,经常会遇到一台送料车在生产线上根据请求多地点随机卸料或是装料小车多地点随机搜集成品(或废品)的
在自动化生产线上经常使用运料小车,如图 4-1 所示,货物通过运料小车 M 从 A 地运到 B 地,在 B 地卸货后小车 M 再从 B 地返回 A 地待命。本文艾特贸易网小编主要利用步进指令来解决
图 5-6 中的小车开始时停在左边,左限位开关 SQ1 的常开触点闭合。要求按下列顺序控制小车: 1) 按下右行起动按钮 SB2 ,小车右行。 2) 走到右限位开关 SQ2 处停止运动,延时 8s 后开始
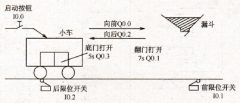
图 8.11 是小车运动控制示意图。当小车处于后端时,按下启动按钮,小车向前运行,压下前限位开关后,翻门打开, 7s 后小车向后运动,到达后端即压下后限位开关,打开小车底门5
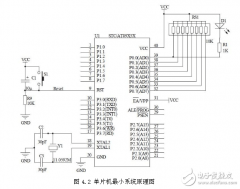
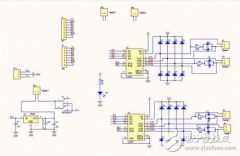
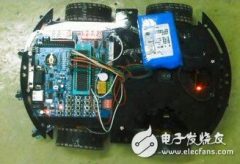
整个系统的硬件设计可以分为四个模块:电源电路、单片机最小系统、电机驱动模块、蓝牙模块。电源电路为整个系统供电,包括单片机AT89C52、电机驱动、蓝牙模块、及其他外围电路。
随着电子产品的快速发展,智能工具越来越普及化。智能清洁工具也为人们的生活带来了很大的便利。传统的清洁工具功能相对比较单一,只能吸尘,或只能拖地,且基本是手动的,使
现在,随着科技的快速发展,国内外对小型智能系统的应用越来越广泛,种类也越来越多。本设计就是结合有关科研项目而确定的设计类课题,所设计的智能小车应能够实现远程遥控的
随着科技的不断进步,智能电子产品发展步骤不断加快,各种应用层次的机器人等大量出现,目前应用在智能小车或机器人的微控制器主要是8/16单片机或ARM和数字信号处理器DSP等。本设