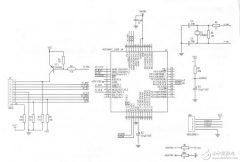
机器人接触式物体探测技术电路设计
探测物体的一种稳妥的方法就是和物体进行物理的接触。接触可能是物体探测的最常见的形式,而且通常只用简单的开关就可以实现。在这里,我们将介绍一些接触方式,其中包括软接

探测物体的一种稳妥的方法就是和物体进行物理的接触。接触可能是物体探测的最常见的形式,而且通常只用简单的开关就可以实现。在这里,我们将介绍一些接触方式,其中包括软接
在继电接触式控制系统的设计中,为了保证系统的使用效能和正确的动作程序,目前最常用的是采用经验的方法,即将常用的、典型的控制电路组合成符合要求的控制电路。采用此种方
电路原理: 本系统采用NuMicro M05132位微控制器实现与IC卡的接口,负责卡时钟和数据的存储与读取,预留了其他种类IC卡所需要的RST、FUS、PGM等信号,IC卡的插入与拨出是通过IC卡适配插