三菱FX2N – 48MR PLC在搬运机械手中的应用
1 .机械手的控制要求 (1) 设备概况 机械手用于搬运工件,工作时可将工件从左工作台取起,将工件搬运至右工作台放下,周而复始同一工作。机械手的结构和各部分动作的示意图如图

1 .机械手的控制要求 (1) 设备概况 机械手用于搬运工件,工作时可将工件从左工作台取起,将工件搬运至右工作台放下,周而复始同一工作。机械手的结构和各部分动作的示意图如图
①搬运电动机时,应防止它受到损伤、受潮和被弄脏,并注意安全。 ②如果电动机由制造厂装箱运来,在未运到安装地点以前。不要打开木箱,应将箱子储存在干燥、通风的房间内,并
随着人工成本的不断升高,用机器人代替人力去做一些重复性的高强度的劳动是现代机器人研究的一个重要方向。搬运机器人在导航寻迹中,需要后轮驱动电机和前轮舵机的协调工作。
随着电子技术特别是电子计算机的广泛应用,机器人的研制已经成为高技术领域内迅速发展起来的一门新兴技术,它更加促进了机械手的发展,使得机械手能更好地实现与机械化和自动
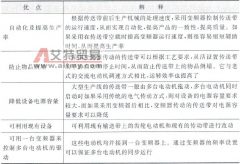
传送带在物流生产线中得到广泛应用,它结构简单、功率小、输送能力大。应用在传送带上的变频工艺控制系统,采用一台变频器驱动生产线上的多台传送带电动机,根据所生产的产品
从搬运机械到食品、农业、产业机器,在广泛的产业领域里齿轮减速电动机作为动力源被采用。近年随着通用逆变器的普及,作为这些机器的无级调速动力源,其需求量在急剧增加。
传送带大体可分为带式、链条式和螺旋浆式三类。不管哪一种,都是连续输送各种材料或物品的装置。其特点是结构较简单、功率消耗小、输送能力大。 输送机采用变频器传动的目的,
答: (1) 搬运电容器时应注意直立放置,严禁搬拿套管。 (2) 保存电容器应在防雨的仓库内,周围温度应在 -40 ~ +50 ℃范围内,相对湿度不应大于 95% 。 (3) 户内式电容器必须保存于户内
填充属性连接使图形对象的填充颜色和填充类型随连接表达式的值而改变,通过定义一些分段点(包括阈值和对应填充属性),使图形对象的填充属性在一段数值内为指定值。 填充属性
水平移动连接是使被连接对象在画面中随连接表达式值的改变而水平移动。移动距离以像素为单位,以被连接对象在画面制作系统中的原始位置为参考基准。水平移动连接常用来表示图