基于Atmega128单片机无人车控制系统电路设计
该方案基于Atmega128单片机和无线通信技术设计,其创新点是采用了PC控制模式和单兵运行模式两种方式对无人车进行控制,极大地增强了无人车的功能性和环境适应能力。该方案可广泛

该方案基于Atmega128单片机和无线通信技术设计,其创新点是采用了PC控制模式和单兵运行模式两种方式对无人车进行控制,极大地增强了无人车的功能性和环境适应能力。该方案可广泛
(1) 在值班长及正值的领导下对设备的事故、障碍及异常运行进行处理。 (2) 受理调度命令,向值长汇报,并填写倒闸操作票,经审核后在正值监护下正确执行操作。 (3) 做好设备的巡视
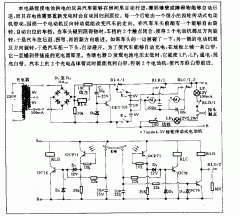
555无人驾驶的小汽车电路
(1) 在值长领导下负责与调度之间的操作联系。 (2) 遇有设备的事故、障碍及异常运行,及时向调度、值长汇报并处理,同时做好记录。 (3) 做好设备巡视维护工作,发现缺陷及时汇报和
(1) 巡检(操作)班长是本班安全第一责任人,全面负责本班工作。 (2) 组织本班的政治、业务学习,落实全班人员的岗位责任制。 (3) 制定和组织实施控制异常和未遂事故的措施,组织
(1) 巡检(操作)班专责工程师是全班的技术负责人。 (2) 监督检查现场规章制度的执行情况,参加较大范围的停电工作和较复杂操作的监督把关,组织处理发生的技术问题。 (3) 督促修
奥地利的高山道路一直以急转弯和壮观景色而著称,不过由于无人驾驶汽车,该国的平缓道路目前也成为了公众关注的焦点。 图片源自Virtual Vehicle 上月,未来汽车研发中心Virtual Vehic
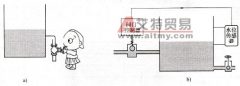
自动控制是指在无人直接参与的情况下,利用控制装置操纵受控对象,使被控量等于给定值或按给定信号变化规律去变化的过程。图 3-1a 和图 3-1b 所示为液位控制中的两种方式,即手动
(1) 巡检班(操作班)值班长是本值的负责人,负责当值的安全、运行和设备维护工作。 (2) 领导全值接受、执行调度命令,正确迅速地组织倒闸操作和事故处理。 (3) 组织安排本值的设
双电动机无人驾驶汽车电路