机器人接触式物体探测技术电路设计
探测物体的一种稳妥的方法就是和物体进行物理的接触。接触可能是物体探测的最常见的形式,而且通常只用简单的开关就可以实现。在这里,我们将介绍一些接触方式,其中包括软接

探测物体的一种稳妥的方法就是和物体进行物理的接触。接触可能是物体探测的最常见的形式,而且通常只用简单的开关就可以实现。在这里,我们将介绍一些接触方式,其中包括软接
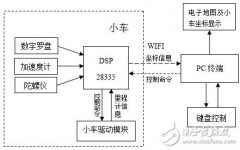
轮式遥控机器人已经应用在地震、火灾等一些危险的室内区域进行救援和探测,或执行反恐任务。由并且近年来MEMS(微机电系统)结构的惯性传感器随半导体技术的进步得到了迅速发展
机器人要实现的动作和功能较多,需要多个传感器对外界进行检测,并实时控制机器人的位置、动作和运行状态。系统中的所有任务最终都挂在实时操作系统C/0S一Ⅱ上运行,因此不仅
工业机器人的各种操作都需要和PLC连接进行通讯,双方交互信号,PLC什么时候让机器人去搬运,机器人搬运完成通知PLC,通过这样的交互通讯,机器人即可作为整条生产线上的一员,和
机器人的开发语言一般为C、C++、C++ Builder、VB、VC等语言,主要取决于执行机构(伺服系统)的开发语言;而机器人编程分为示教、动作级机器人编程语言、任务级编程语言三个级别;机
首先循线机器人小车可以通过捕获红外传感器获取的信号来引导小车沿着地面上的线条前进。从红外传感器获取的信息经过信号放大,送入51单片机,单片机依据逻辑判断决定小车左右
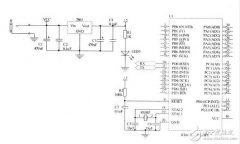
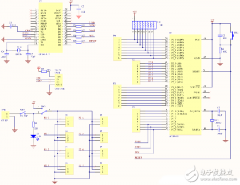
用AVRmega8515作一个带PC机串口通讯的最小单片机机器人控制系统,电路图见下图。使用时用WINDOWS自带的超级终端,把速率调整到9600,8个数据位.1个停止位,无奇偶效验,无流量控制(
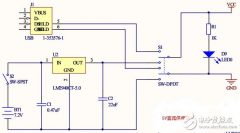
AT89S51 的编程方式可分为并行及串行模式。由于目前PC台式及及笔记本已经逐渐取消并口,因此并口编程器已经逐渐被淘汰。采用USB接口的ISP编程器比较适合实验之用。本书所附赠的电路
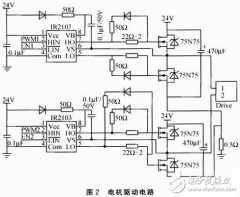
随着人工成本的不断升高,用机器人代替人力去做一些重复性的高强度的劳动是现代机器人研究的一个重要方向。搬运机器人在导航寻迹中,需要后轮驱动电机和前轮舵机的协调工作。
智能车的核心控制器 SPCE061A 是一款16位独具语音特色的控制器,片内采用的nSPTM 核心处理器,具有较高的处理速度,能够完成16位算术逻辑运算、16 16位硬件乘法运算和DSP内积滤波运算,