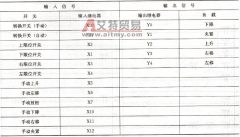
三菱FX2N – 48MR PLC在搬运机械手中的应用
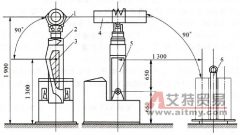
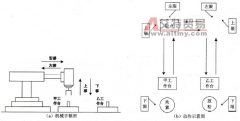
1 .机械手的控制要求 (1) 设备概况 机械手用于搬运工件,工作时可将工件从左工作台取起,将工件搬运至右工作台放下,周而复始同一工作。机械手的结构和各部分动作的示意图如图

1 .机械手的控制要求 (1) 设备概况 机械手用于搬运工件,工作时可将工件从左工作台取起,将工件搬运至右工作台放下,周而复始同一工作。机械手的结构和各部分动作的示意图如图
【应用实例 】 设计一个用 PLC 控制的将工件从 A 点移到 B 点的机械手的控制系统 。其控制要求如下: (1) 手动操作,每个动作均能单独操作,用于将机械手复位至原点位置; (2) 连续运
孙捷,刘瑄,有力,刘楚,徐莲辉 (华中师范大学 计算机学院,湖北 武汉 430070) 摘要:机械手选用ARM芯片作为控制核心,主要是基于其运算能力强,外设接口丰富,可扩展成串行、并行
plc控制系统如何操作机械手 机械手的任务是将工件从工作台A搬往工作台B,试设计该机械手的PLC控制系统。 按启动按钮后,传送带A运行,阀门执行器直到光电开关PS检侧到物体停止。同
1 .机械手结构、动作与控制要求 机械手在专用机床及自动生产线上应用十分广泛,主要用于搬动或装卸零件的重复动作,以实现生产自动化。本设计中的机械手采用关节式结构。各动
随着电子技术特别是电子计算机的广泛应用,机器人的研制已经成为高技术领域内迅速发展起来的一门新兴技术,它更加促进了机械手的发展,使得机械手能更好地实现与机械化和自动
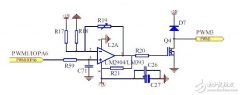
机械手的三块控制器的控制芯片都为2407DSP,虽然三块控制器实现的功能不同,但在硬件电路设计时按照DSP 管脚的功能,设计外围电路如下: PWM 管脚: DSP 的每个事件管理器都有与比较
故障现象: Unicoat 等离子喷涂设备 IRB400 机械手运行时出现 38031# “ Too low resolver voltage detected on joint irb_5 ”(机械手第 5 关节旋转变压器的检测电压太…
1 .确定设计任务书 (1) 控制要求 机械手模型及动作示意图如图 7-32 所示,共 6 个动作,分 3 组,即上升/下降,左移/右移和放松/夹紧。机械手的全部动作由气缸驱动,而气缸由相
1 .系统控制要求 简易机械手结构如图 4-9 所示。 M1 为控制机械手左右移动的电动机, M2 为控制机械手上下升降的电动机, YV 线圈用来控制机械手夹紧放松, SQ1 为左到位检测开关,