顺序控制器的运行模式与监控操作
打开前述的项目“运输带 GR ”,将用户程序下载到仿真 PLC ,将 CPU 视图对象切换到 RUN-P 。打开 FB 1 ,执行菜单命令“ Debug ”(调试)→“ Co ntrol Sequencer ”(控制顺序控制器),在出

打开前述的项目“运输带 GR ”,将用户程序下载到仿真 PLC ,将 CPU 视图对象切换到 RUN-P 。打开 FB 1 ,执行菜单命令“ Debug ”(调试)→“ Co ntrol Sequencer ”(控制顺序控制器),在出
MAX4188/4189/4190低功率电流反馈视频放大器具有高速使能/禁止时间和低的转换暂态。三MAX4188和单MAX4190具有闭环增益 2(6dB)或更大的补偿,分别提供200MHz-3dB带宽和185MHz带宽。三MAX418…
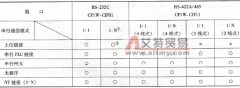
(一)串行通信模式和选件板的端口之间的关系 串行通信模式和选件板的端口之间的关系见表 6-16 。 表 6-16 串行通信模式和选件板的端口之间的关系 ①使用适配器 NT-AL001 ,转换为 R
在 Blocks (块)容器中打开已编译的块(例如双击),就打开了递增式编程。面向源的编程,必须在 Source files (源文件)容器中打开一个程序源文件。 也可以综合上述操作:直接输入
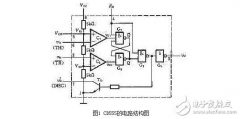
555定时器是一种多用途的数字-模拟混合集成电路,利用它能极方便地构成施密特触发器、单稳态触发器和多谐振荡器。由于使用灵活、方便,所以555定时器在波形的产生与变换、测量与
555的双稳模式及典型应用电路
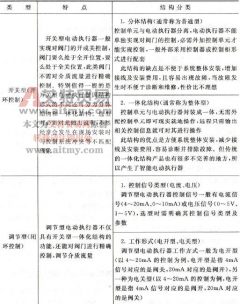
根据生产工艺控制要求确定电动执行器的控制模式见表 11-1 。 表 11-1 电动执行器的控制模式
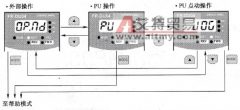
操作模式用来设置变频器的操作方式。在操作模式中可以设置外部操作、 PU 操作和 PU 点动操作。外部操作是指控制信号由控制端子外接开关(或继电器等)输入的操作方式; PU 操作是
下面描述如何对 HSC1 的单相计数且具有内部计数方向控制的方向改变进行组态(模式 0 、 1 、 2 )。 向 SMB47 装入新的方向控制位: SMB47=16#90 ,允许计数,计数方向为减计数。 SMB47=16
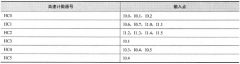
每个高速计数器对其工作模式中的时钟、方向控制、复位和启动都有专用的输入点,高速计数器与输入点的对应关系见表 5-23 。表 5-23 中所用的输入点,如果不使用高速计数器,可作为