变频器矢量控制的要求
若选择矢量控制模式,对变频器和电动机有如下要求: 1) 一台变频器只能带一台电动机。 2) 电动机的极数要按说明书的要求,一般以 4 极电动机为最佳。 3) 电动机容量与变频器的容量

若选择矢量控制模式,对变频器和电动机有如下要求: 1) 一台变频器只能带一台电动机。 2) 电动机的极数要按说明书的要求,一般以 4 极电动机为最佳。 3) 电动机容量与变频器的容量
异步电动机矢量控制变频调速系统的开发,使异步电动机的调速可获得和直流电动机相媲美的高精度和快速响应性能。异步电动机的机械结构又比直流电动机简单、坚固,且转子无电刷
(1) 要求高速响应的工作机械 如工业机器人驱动系统在速度响应上至少需要 100 rad/s ,矢量控制驱动系统能达到的速度响应最高值可达 1000 rad/s ,保证机器人驱动系统快速、精确地工作。
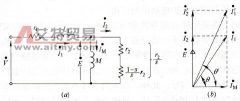
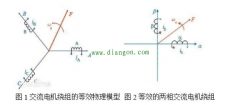
矢量控制的基本思想是认为异步电动机和直流电动机具有相同的转矩产生机理,即电动机的转矩为磁场和与其相垂直的电流的积,而异步电动机的定子电流则可以分为产生磁场的电流分
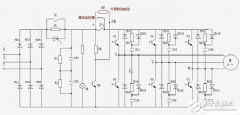
通常,把电压和频率固定不变的交流电变换为电压或频率可变的交流电的装置称作变频器。该设备首先要把三相或单相交流电变换为直流电(DC)。然后再把直流电(DC)变换为三相或单
矢量控制型变频器的运行需要被控制电动机的一系列参数,这一点在一定程度上决定了它的适用范围。 (1) 适用范围 ①应用无反馈矢量控制的场合。无反馈是指不需要用户在变频器外部
在高性能的异步电动机矢量控制系统中,转速的闭环控制环节一般是必不可少的。通常,采用旋转编码器等速度传感器来进行转速检测,并反馈转速信号。但是,由于速度传感器的安装
在电机的运行中,是由电机定子和转子磁场同步旋转,建立的一个具有同步旋转速度的旋转坐标系,这个旋转坐标系就是常说的D-Q旋转坐标系。在该旋转坐标系上,所有电信号都可以描