有速度传感器矢量控制方式基本概念
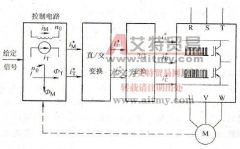
有速度传感器的矢量控制方式,主要用于高精度的速度控制、转矩控制、简单伺服控制等对控制性能要求严格的使用场合。在该方式下采用的速度传感器一般是旋转编码器,并安装在被

有速度传感器的矢量控制方式,主要用于高精度的速度控制、转矩控制、简单伺服控制等对控制性能要求严格的使用场合。在该方式下采用的速度传感器一般是旋转编码器,并安装在被
简单地说,直接转矩控制与矢量控制的主要区别如下: 1 .控制特点 矢量控制以转子磁通的空间矢量为定向(基准)。为此,在控制过程中: (1) 需要电动机的参数多,定向准确度受参
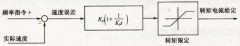
速度调节器 ASR 的结构如图 2.9 所示,图 2.9 中 KP 为比例增益, K1 为积分时间。积分时间设为 0 时,则无积分作用,速度环为单纯的比例调节器。由于是无速度传感器矢量控制方式,速
1 .基本思路 矢量控制的基本思想是:仿照直流电动机的调速特点,使异步电动机的转速也能通过控制两个互相垂直的直流磁场来调节转速,从而具有和直流电动机一样的调速特性。
在采用了矢量控制方式的情况下,电动机的运行情况必须根据实测数据不断地进行修正。如变频器未接电动机,则测出的数据无法进行运算,变频器只能认为发生了故障。
电路功能与优势 本电路为宽带直接变频发射机模拟部分的完整实现方案(模拟基带输入、RF输出)。通过使用锁相环(PLL)和宽带集成电压控制振荡器(VCO),本电路支持500 MHz至4.4 G
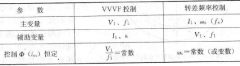
如前所述,异步电动机 VVVF 系统和转差频率控制系统均是基于调节定子电压(电流)和频率以控制电动机平均转矩的目的。现将 VVVF 、转差频率控制系统的控制策略作一比较(见表 3-
矢量控制方式在进行等效变换时,须根据电动机的参数作大量的运算。而所需数据中的相当部分,例如,定子绕组的电阻和漏磁电抗、转子绕组的电阻和漏磁电抗的折算值等,一般用户
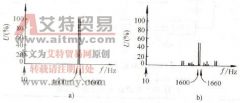
采用空间矢量表示法把三相量作为一个整体来处理,与基准矢量幅值、方向相同的两个空间调节矢量,可得到合成输出及低的输出波畸变,图 11-52 示出一般矢量 SVPWM 输出电压频谱与用
因为矢量控制实际上是一种闭环控制,它随时对反馈信息与给定值进行比较,并根据比较结果随时调整变频器的输出频率与电压。所以,当变频器的显示屏显示输出频率时,其显示的数