CPU硬件故障处理组织块(OB84)
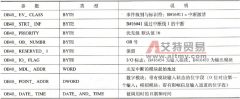
当 CPU 检测到 MPI 网络的接口故障、通信总线的接口故障或分布式 I/O 网卡的接口故障时,操作系统调用 OB84 。这类故障消除时也会调用该 OB 块。

当 CPU 检测到 MPI 网络的接口故障、通信总线的接口故障或分布式 I/O 网卡的接口故障时,操作系统调用 OB84 。这类故障消除时也会调用该 OB 块。
现代硬件设计规模逐渐增大,单个程序功能越来越复杂,当把多个功能复杂的程序集成到一个FPGA 上实现时,由于各个程序的数据通路及所占用的资源可能冲突,使得FPGA 控制模块的结构
S7-300 采用了模块式结构,由以下几部分组成。 1 .中央处理器模块 ( CPU) 各种型号的 CPU 有不同的性能,例如有的 CPU 集成了数字量和模拟量的 I/O 通道,有的 CPU 集成了 PROFIBUS-DP 的通信
TOP1 智能电动平衡车电路设计图 近年来,两轮自平衡电动车以其行走灵活、便利、节能等特点得到了很大的发展。国内外有很多这方面的研究,也有相应的产品。两轮平衡电动车的运作
在了解了 PLC 的硬件构成及软件构成后,概括 PLC 的工作就比较容易了。简单地说, PLC 是在系统程序的管理下,依据用户程序的安排,结合输入信号的变化,确定输出口的状态,以推动
硬件中断组织块 ( OB40~OB47) 用于快速响应 SM (输入/输出模块)、通信处理器 (CP) 和功能模块 (FM) 的信号变化。具有中断能力的信号模块将中断信号送到 CPU 或当功能模块产生中断信号
在无人机飞行控制系统中,飞行控制器是其核心部件,它负责飞行控制系统信号的采集、控制律的解算、飞机的姿态和速度,以及与地面设备的通讯等工作。随着无人机越来越广泛的应
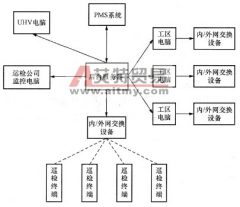
1000kV 交流输电线路巡检系统硬件包括巡检终端、后台服务器、内 / 外网交换设备、监控平台。由于电力系统信息安全相关问题,特高压智能巡检系统需建立内 / 外网交换设备,从而保证
(1) 数据处理单元,即微机主系统。 (2) 数据采集单元,即模拟量输入系统。 (3) 数字量输入 / 输出接口,即开关量输入、输出系统。 (4) 通信接口。 (部分原创文章应编辑稿费需求,每
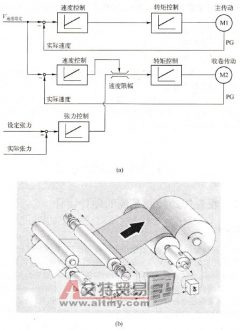
1 .控制原理 速度和转矩控制是张力收卷传动电动机的核心控制,其控制原理如图 6. 37 所示。 M1 为主传动,采用双闭环速度 / 转矩矢量控制方式,速度环为 V 速度给定和 PG 编码器返回