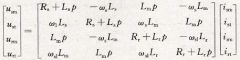由线性输出的集成磁场传感器AD22151构成的双极性
由AD22151构成双极性模式下的温度补偿电路如图所示。该电路具有以下特点:①将温度补偿电阻R1接在TC2端与TC3端之间;②磁场零点被偏置在UCC/2上;③能对-500×10-6/℃以下的低温度系

由AD22151构成双极性模式下的温度补偿电路如图所示。该电路具有以下特点:①将温度补偿电阻R1接在TC2端与TC3端之间;②磁场零点被偏置在UCC/2上;③能对-500×10-6/℃以下的低温度系
三相交流异步电动机的定子铁心里,安放了三个在空间互差 2 π /3 的绕组 AX 、 BY 和 CZ ,称为三相绕组,如图 9-3a 所示。 图 9-3 电动机的定子绕组 a) 三相绕组 b )三相电流 三相绕组中
导体在磁场中运动产生的感应电动势,其方向与磁场方向、导体运动方向有关,三者之间的关系可用右手法则确定。伸开右手放在磁场中,手心对着磁场的 N 极,拇指与其余四指在同一
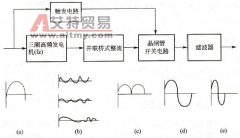
这种变速恒频发电系统由一台专门设计的高频交流发电机和一套电力电子变换电路组成,图 7-6 示出磁场调制发电机单相输出系统的原理方框图及各部分的输出电压波形。发电机本身具
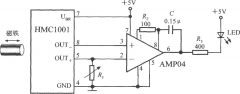
如图所示为由HMC1001和运算放大器(AMP04)及发光二极管(LED)构成的接近开关电路。运算放大器在这里作为比较器使用。将长度约为6mm~12mm的磁铁移近HMC1001,当移到一定位置时,MR电桥的输
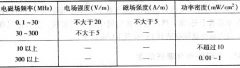
(1) 规定电场强度和磁场强度的允许标准。 为了防止高频设备产生的射频电磁场对人体的危害,对工作场所的电场强度和磁场强度作了如表 35 所示的规定。 表 35 电磁场安全标准参考值
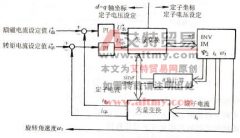
矢量控制就是通过坐标变换,实现定子侧控制量的解耦,该方法是分析异步电机数学模型、简化电磁关系、实现控制系统设计的有效手段。由于转子磁场定向旋转坐标系下异步电机数学
1 .磁链的反馈控制 无论是 U/f 控制,还是矢量控制,异步电动机的磁链直接影响系统的控制效果。磁链反馈控制系统如图 7-7 所示。 图 7-7 磁链反馈控制系统 图 7-7 是矢量控制系统中的
如图是由AD22151构成双极性模式下的温度补偿电路。 该电路具有以下特点:①将温度补偿电阻R1接在TC2端与TC3端之间;②磁场零点被偏置在UCC/2上;③能对-500×10-6/℃以下的低温度系数
①磁场绕组短路的检修。检查起动机磁场绕组有无短路故障时,可借助蓄电池按图 10-22 所示方法进行。当开关接通时 ( 通电时间不要超过 20s) ,用旋具检查每个磁极的电磁吸力是否相同