导航及无人机姿态检测融合算法很难?用sensor fusion来搞定!
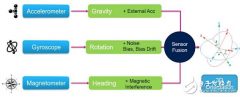
1. 什么是姿态融合算法 简单来说, 姿态融合算法就是融合多种运动传感器数据(一般需要 3 轴加速度, 3 轴陀螺仪或者 3 轴地磁感应传感器), 通过数字滤波算法容错补偿,实现当前

1. 什么是姿态融合算法 简单来说, 姿态融合算法就是融合多种运动传感器数据(一般需要 3 轴加速度, 3 轴陀螺仪或者 3 轴地磁感应传感器), 通过数字滤波算法容错补偿,实现当前
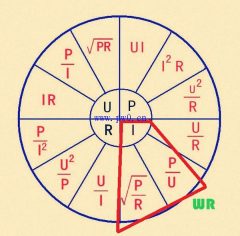
怎么计算瓦与电流的算法 380V100瓦多少A 220V100瓦多少A 如果是电阻负载,是有计算公式的,功率等于电流乘以电压.380V100瓦等于100/380等于0.26,220V100瓦等于100/220等于0.45A 知道瓦数怎么…
为了进一步适应系统的计算精度和更适合实际的工作状态。常用某些改进算法。 (1) 积分分离算法。主要是为了防止积分饱和。积分功能原本仅仅只是为了消除最后的余差,而在偏差已
1、变压器低压侧电流为容量的 1.5 倍(精确时为 1.44 倍); 2、变压器低压出口三相短路电流为容量的 150倍除以变压器短路阻抗百分数(精确时为 144 倍): 3、 变压器 10kV 侧额定电流
第一章为程序设计基础,本文为1.6.3泛型编程。 > > > > 1. 泛型编程 下面将进一步以一个简单的循环查找为例,全面考察算法的泛化问题。假设要编写一个findValue()函数,在array数组中寻找
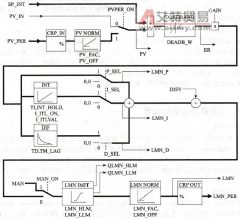
1 .误差的计算与处理 用浮点数格式设定值 SP_INT 减去转换为浮点数格式的过程变量 PV (即反馈值),便得到负反馈的误差。为了抑制由于控制器输出量的量化造成的连续、较小的振荡
关于极点 受原点零值的影响,其直流响应并不平坦,而是n (20 dB/十倍频程)的上升响应,其中n为极点数。在转折频率条件下,受极点影响,上述上升响应会增加n (20 dB/十倍频程)的响应。
PLC 的算法是用文字、公式、图形表达的 PLC 从输入到输出变换的有限的、明确的及可实现的步骤。 PLC 算法与 PLC 程序之间的区别是表达方式的不同。算法可以说是程序的原型、雏形、思
PLC 的算法设计与 PLC 要实现的功能有关,其策略不完全与数学算法相同。可使用的策略有如下几种。 (1) 从输入推算到输出:演绎法。 (2) 从输出反推到输入:归纳法。 (3) 化整为零:规
1 .准确算法。制动电阻是用来消耗泵升电能,从而限制泵升电压的,即泵升电压大,要求通过制动电阻放电的电流大,制动电阻的阻值应小一些。在具体计算时,则直接通过制动转矩