变频器矢量控制框架与坐标变换
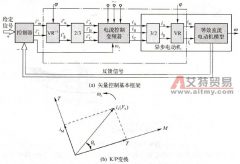
图 4.3(a) 所示为矢量控制的基本框架,即将异步电动机按照等效直流电动机模型进行控制。 图 4.3 矢量控制基本框架和坐标变换 图 4.3(a) 中涉及多个坐标变化,包括 2/3 相变换、 2s/2r 变

图 4.3(a) 所示为矢量控制的基本框架,即将异步电动机按照等效直流电动机模型进行控制。 图 4.3 矢量控制基本框架和坐标变换 图 4.3(a) 中涉及多个坐标变化,包括 2/3 相变换、 2s/2r 变
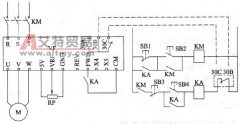
例 4-3 电动机正反转的控制。控制要求:当按下正转按钮时,电动机正转;按下反转按钮,电动机反转;按下停止按钮,电动机马上停止;当电动机过热时,也能自动停止。 分析:首先
如图 4-3 所示,电动机的启动与停止是由继电器 KA 来完成的。在接触器 KM 未吸合前,继电器 KA 是不能接通的,从而防止了先接通 KA 的误动作。而当 KA 接通时,其常开触点使常闭按钮