MM4变频器PID控制器的设计
(1) 比例增益系数 P 。 PID 控制的比例增益系数 P(P2280) 的作用是使控制器的输入输出成比例关系,一一对应,一有偏差立即会产生控制作用,当偏差为零时控制作用也就为零。因此,比例

(1) 比例增益系数 P 。 PID 控制的比例增益系数 P(P2280) 的作用是使控制器的输入输出成比例关系,一一对应,一有偏差立即会产生控制作用,当偏差为零时控制作用也就为零。因此,比例
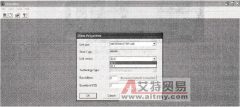
MM4 系列变频器与 PC 通过 Drive Monitor 进行通信时,需要要正确选择变频器类型、版本号与地址,如图 9-3 所示。 图 9-3 正确选择变频器类型、版本号与地址 然后,在 tools 里点击在线设置
(1) P0701 参数的 CStat 属性是 CT ,不能在运行中修改。只有属性包含 U 的参数,才可以在运行中修改,例如 P0731 的属性是 CUT ,则可以运行中修改。 (2) 当直流制动有效时,不能修改 P70
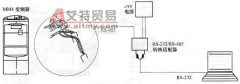
RS-485 的通信适用范围大,适合多台设备之间通信,具有较高的抗噪性能,距离可达 1000m 。它采用差动电压,在 0V 与 5V 之间切换。 如图 9-2 所示, RS-485 硬件接线需要采用 RS-232/RS-485 转
在 MM4 系列变频器参数表中有两种类型的参数:传动数据组参数 (DDS) 和控制数据组参数 (CDS) ,两种参数可以有多种选择。大部分参数都在三个索引号中,默认设定时为第 0 组参数有效。
通过各种传感器、编码器采集的信号或者变频器的模拟输出信号,均可以作为闭环系统的反馈信号,反馈通道的设定同主设定值相同。图 2-38 所示为 P2264 的设定值。 图 2-38 P2264 的设定
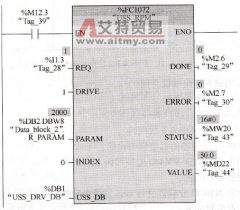
图 6-10 所示的 USS_RPM 功能块是通过 USS 通信从 MM440 变频器读取参数。 图 6-10 USS_RPM 功能块的编程 以下是该功能块的输入输出参数介绍: REQ :读取参数请求; DRIVE : MM440 变频…
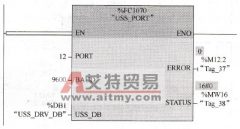
图 6-8 所示的 USS_PORT 功能块用来处理 USS 网络上的通信,它是 S7- 1200 PLC 的 CPU 与 MM440 变频器的通信接口。每个 CM1241 RS-485 模块有且必须有一个 USS_PORT 功能块。 …
USS ( Universal Serial Interface ,串行通信接口)是西门子公司专为变频器装置开发的通信协议。 USS 协议的基本特点如下: 1) 支持多点通信(因而可以应用在 RS-485 等网络上); 2) 采用单
图 1-14 所示为 BOP 的外观。 BOP 的一些主要显示与按钮含义如下: 1) LCD 显示 ,作用是状态显示,显示变频器当前的设定值。 2) 起动按钮 ,按此键起动变频器。默认值运行时此键是被封