S7-300系列PLC的PID控制算法
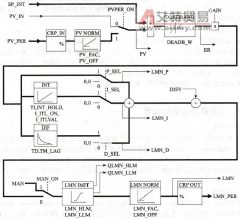
1 .误差的计算与处理 用浮点数格式设定值 SP_INT 减去转换为浮点数格式的过程变量 PV (即反馈值),便得到负反馈的误差。为了抑制由于控制器输出量的量化造成的连续、较小的振荡

1 .误差的计算与处理 用浮点数格式设定值 SP_INT 减去转换为浮点数格式的过程变量 PV (即反馈值),便得到负反馈的误差。为了抑制由于控制器输出量的量化造成的连续、较小的振荡
在工业控制中, PID 控制(比例一积分一微分控制)得到了广泛的应用,这是因为 PID 控制具有以下优点。 (1) 不需要知道被控对象的数学模型。实际上大多数工业对象准确的数学模型是
(1) 符号、格式与功能 带自整定 PID 运算指令的符号、格式与功能说明如下。 在使用 PID 指令时需要设置大量的参数,这些参数设置繁琐且需要反复调试,带自整定 PID 运算指令可以通过
PID 指令的格式为: 其中, IW 为输入数据通道,可以是 IR 、 SR 、 AR 、 DM 、 HR 、 LR ; P1 为 PID 参数起始通道,可以是 IR 、 SR 、 DM 、 HR 、 LR ; OW 是输出数据通道,可…
PID 控制属于闭环控制,是使控制系统的被控量在各种情况下都能迅速而准确地无限接近控制目标的一种手段。具体地说,就是随时将传感器测得的实际信号(称为反馈信号)与被控量的
某水箱需要维持一定的水位,该水箱里的水以变化的速度流出。这就需要有一个水泵以变化的速度给水箱供水以维持水位不变,水位始终保持在水满时的一半,这样才能使水箱不断水。
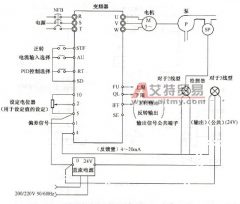
图 6-13 所示是一种典型的 PID 控制应用电路。在进行 PID 控制时,用户应先接好线路,然后设置 PID 控制参数,再设置端子功能参数,最后操作运行。 图 6-13 一种典型的 PID 控制应用电路
FB “ CONT_ C ”有一个初始化程序,在输入参数 COM_RST (完全重新启动)设置为 1 时该程序被执行。在初始化过程中,如果 UTL_ON (积分作用初始化)为 1 状态,将输入变量 UTLVAL 作为积分
PID 控制,又称 PID 调节,是工程实际中应用最为广泛的调节器控制规律。当被控对象的结构和参数不能完全掌握,或得不到精确的数学模型时,控制理论的其他技术难以采用时,系统控
PID 的正作用和反作用是指 PID 的输出值与反馈值之间的关系。在开环状态下, PID 输出量控制的执行机构的输出增加使反馈值(过程变量)增大的是正作用;使反馈值减小的是反作用。