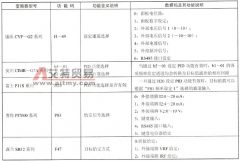
MM4变频器PID控制器类型的选择(P2263)
(1) P2263=0 是对反馈信号进行微分的控制器,即微分先行控制器,可避免大幅度改变给定值所引起的振荡现象。 (2) P2263=1 是对误差信号进行微分的控制器。

(1) P2263=0 是对反馈信号进行微分的控制器,即微分先行控制器,可避免大幅度改变给定值所引起的振荡现象。 (2) P2263=1 是对误差信号进行微分的控制器。
受控对象电路如图 10-17 所示。系统原理为:通过电压加热电热丝产生温度,温度再通过温度变送器变送为电压,反馈回 PLC 。加热电热丝时,根据加热时间的长短,可产生不一样的热能
首先打开项目“ PID 控制”,然后打开 PLCSIM 。将所有的块下载到仿真 PLC ,将仿真 PLC 切换到 RUN-P 模式。 点击 Windows 的“开始”按钮,执行菜单命令“开始”→“所有程序”→“ SIMA
把 PID 控制功能的目标值(目标信号)的命令信息提供给变频器,不同的变频器预置的方法也不一样,归纳起来主要有两种方式。 (1) 自动转换方式 这种方式在变频器预置 PID 功能有效后
某些 PID 控制器用数字量输出点输出脉冲,可以用 SFB 43 来产生脉冲输出。 (1) 二级控制器 二级控制器 ( Two-Step Controller) 用一个数字量输出点输出两个相反的输出状态,例如开关的接通和
PID 控制器有 4 个主要的参数 Kp 、 TI 、 TD 和 Ts 需整定,无论哪一个参数选择得不合适都会影响控制效果。在整定参数时应把握住 PID 参数与系统动态、静态性能之间的关系。 在 P (比
S7-200 的 PID 指令如图 9.13 所示。 图 9.13 PID 指令 指令中 TBL 是回路表的起始地址, LOOP 是回路编号。编译时如果指令指定的回路表起始地址或回路号超出范围, CPU 将生成编译错误(范围
下面为三菱 PLC 的 PID 控制的算法介绍,此算法为完全微分的逆动作运算。逆动作的意思是,随着测定值 (PV) 的增加,操作输出值 (MV) 反而减少的动作。逆动作一般用于加热控制。算法中
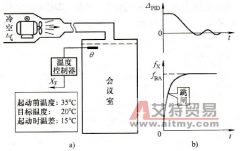
部分电力拖动系统在起动前的被控量与目标值之间的差值较大,例如,某会议室,由鼓风机吹人冷空气来降温,如图 7-27a 所示。会议室在不开会时,是没有必要吹入冷空气的,故室内温
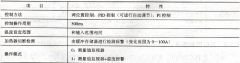
FX2N-2LC 温度调节模块用在温度控制系统中。该模块配有双通道的温度输入和双通道晶体管输出,即一块能组成两个温度调节系统。模块提供了自调节的PID控制和PI控制,控制的运行周期