PID控制技术中的比例(P)控制
比例控制是一种最简单、最常用的控制方式,如放大器、减速器和弹簧等。比例控制器能立即成比例地响应输入的变化量。但仅有比例控制时,系统输出存在稳态误差 ( Steadystate error)

比例控制是一种最简单、最常用的控制方式,如放大器、减速器和弹簧等。比例控制器能立即成比例地响应输入的变化量。但仅有比例控制时,系统输出存在稳态误差 ( Steadystate error)
在积分控制中,控制器的输出量是输入量对时间积累。对一个自动控制系统,如果在进入稳态后存在稳态误差,则称这个控制系统是有稳态误差的或简称有差系统 (System with Steady-state
PID 指令的梯形图符号为: PID 指令操作数区域: S:CIO , W , H , A , T , C , D , *D 、 @D 或 DR. C:CI0 0000 ~ 6105 , W000 ~ 473 , H000 ~ 473 …
在闭环控制系统中,无论是传感器测量,还是主设定值的给定,都不可避免地引入系统噪声,噪声的引入会引起系统不稳定和精度下降。因此西门子 MM4 系列变频器在 PID 控制器的功能中
PID控制器参数设定讲解 (1)PID是比例,积分,微分的缩写. 比例调节作用:是按比例反应系统的偏差,系统一旦出现了偏差,比例调节立即产生调节作用用以减少偏差。比例作用大,可以加快调
PID 控制是闭环控制中的一种常见形式。反馈信号取自拖动系统的输出端,当输出量偏离所要求的给定值时,反馈信号成比例地变化。在输入端,给定信号与反馈信号相比较,存在一个偏
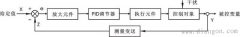
PID参数整定口诀中说:“理想曲线两个波,前高后低4比1”,这个曲线实质就是PID调节系统质量指标问题。图1是大家所熟悉的PID调节系统方框图,图1中每个方块代表控制系统的一个组成
图 8-71 为 PID(-) 指令梯形图。 DM 6144~ DM 6655 不能用于 P1 或 OW 。 P1~P1 +32 必须在同一数据区域。 PID(-) 指令根据 P1~P1 +6 中指定参数进行 PID 控制。当执行条件为…
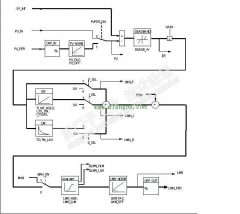
在刚接触PID时候感觉很头疼,FB41功能块繁多的输入输出以及帮助里面非常专业的解释看得我眼冒金星,头昏眼花,真的是不知道如何入手,后来使用几次以后发现,原来只是填填变量的
PID 控制器是应用最广的闭环控制器,有人估计现在有 90% 以上的闭环控制采用 PID 控制器。这是因为 PID 控制器具有不需要被控对象的数学模型、结构简单容易实现、有较强的灵活性和实