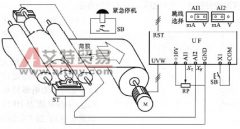
怎样利用PID功能实现恒张力控制?
被卷物的线速度是由牵引辊(卷绕的前一单元)控制的 ( 见图 6-29) 。而张力控制则通过变频器的 PID 功能来实现。说明如下: 1 .变频器选型 采用上面所述的 fmax=3.6fN(180Hz) 方案。选森

被卷物的线速度是由牵引辊(卷绕的前一单元)控制的 ( 见图 6-29) 。而张力控制则通过变频器的 PID 功能来实现。说明如下: 1 .变频器选型 采用上面所述的 fmax=3.6fN(180Hz) 方案。选森
(1) 积分的几何意义与近似计算 设执行 PID 控制程序的时间间隔(即 PID 控制的采样周期)为 Ts ,第 n 次 PID 运算时的时间为 Ts n ,因为 PID 程序运行时 Ts 为常数,可以将 t=Tsn 时 PID 控制
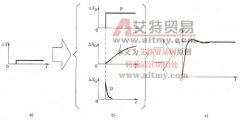
PID 调节的含义:比例、积分和微分三者同时参与调节。 PID 调节的作用:使反馈信号既迅速,又准确地接近目标信号。 图 5-42 比例、积分、微分( PID 调节) a) 偏差 b )比例、积分、微
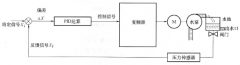
PID 英文全称为 Proportion Integration Differentiation ,意为比例积分微分 PID 控制,是一种闭环控制。下面以图 5-51 所示的恒压供水系统来说明 PID 控制原理。 图 5-51 恒压供水…
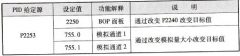
MM440 系列变频器内置了 PID 功能,其 PID 的控制参数主要有以下几个方面。 1 . PID 使能信号的选择 PID 闭环运行,首先必须选择 PID 功能有效。 MM440 系列变频器使能信号参数设定为 P22
(1) 预置 PID 功能。预置的内容是:变频器的 PID 功能是否有效。这是十分重要的,因为变频器的 PID 调节功能有效后,其升、降速过程将完全取决于由 P 、 I 、 D 数据所决定的动态响应过
用浮点数格式设定值 SP_INT 减去转换为浮点数格式的过程变量 PV (即反馈值),便得到负反馈的误差。 在控制系统中,某些执行机构如果频繁动作,将会导致小幅振荡,造成严重的机械
参数 T070[Analog In l Lo] (模拟量输入 1 低限), T071[Analog In l Hi] (模拟量输入 l 高限), T074[Analog In 210] (模拟量输入 2 低限)和 T075[Analog…
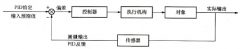
当司机驾驶汽车时,司机通过眼睛(反馈)观察实际路线和预期的路线是否相符,当两者有差异(偏差)时,司机(控制器)通过经验的判断,转动方向盘。方向盘通过液压放大器控制
FB 名 称 含 义 41 CONT_C 连续控制 42 CONT_S 单步控制 43 PULSGEN 脉冲产生 58 TCONT_CP 连续温度控制 59 TCONT_S 单步温度控制