PLC控制伺服实例讲解
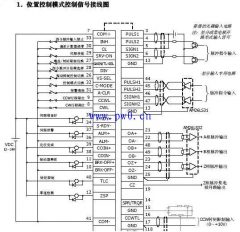
以松下FP1系列PLC和A4系列伺服驱动为例,编制控制伺服 电机 定长正、反旋转的PLC程序并设计外围接线图,此方案不采用松下的位置控制模块FPG--PP11\12\21\22等,而是用晶体管输出式的PL

以松下FP1系列PLC和A4系列伺服驱动为例,编制控制伺服 电机 定长正、反旋转的PLC程序并设计外围接线图,此方案不采用松下的位置控制模块FPG--PP11\12\21\22等,而是用晶体管输出式的PL
FX2 系列 PLC 中共有 21 点高速计算器,元件编为 C235~C255 ,这 21 点高速计数器在 PLC 中共享 6 个高速计数器的输入端 X0 ~ X5 。当高速计数器的一个输入端被某个计数器占用时,这个输入
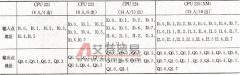
因为 S7-200 PLC 有 5 种 CPU ,其中 CPU 226XM 与 CPU 226 基本相同,所以 S7-200 共有 4 种基本配置,如表 6.3 所示。 表 6.3 S7-200 PLC 的基本配置
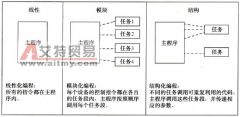
在 PLC 主程序开始之前, CPU 先运行启动程序。在启动程序中,可以对程序进行规范设置,参数设定。主程序循环执行是 PLC 程序的标准运行方式。中断服务程序可以暂时中断主程序运行
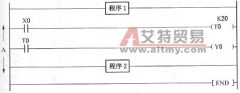
PLC 是按照循环扫描的工作方式运行的,种种因素导致其扫描周期不定。例如,图 4 -11 所示的定时器应用程序, T0 的定时时间为 2s ,定时时间长度到后, Y0 置 1 。但是 PLC 在运行时在执
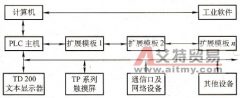
同其他的 PLC 一样, S7 -200 系统的基本组成也是主机单元加编程器。在需要进行系统扩展时,系统组成中还可包括:数字量扩展单元模板、模拟量扩展单元模板、通信模板、网络设备、
NT 链接可以通过 PLC 系统设定及 PT 本体上的系统菜单进行设定。 1 . PLC 系统设定 图 6-8 所示为 PLC 系统设置界面。 PLC 系统设定的内容、初始值及其他条件见表 6-5 。 图 6-8 PLC 系统设定
PLS: 上升沿微分输出(上升沿脉冲)指令,使用 PLS 指令后,元件 Y 、 M 仅在驱动输入由 OFF ON 时的一个扫描周期内动作(置 1 ); PLF: 下降沿微分输出(下降沿脉冲)指令,使用 PLF 指
FX2N 的 PLC 应用指令有 14 类,下面列出其中 9 类: (1) 程序流程指令。如 CJ (条件转移)、 CALL (子程序调用)、 EI (中断允许)、 DI (中断禁止)等。 (2) 传送与比较指令。如 CMP (
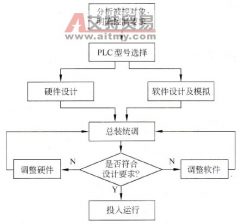
图 7.1 给出了 PLC 控制系统的设计流程图,其具体步骤如下。 图 7.1 PLC 控制系统的设计流程图 (1) 分析被控对象,明确控制要求。根据生产和工艺过程分析控制要求,确定控制对象及控制