S7-200 PLC用户程序结构
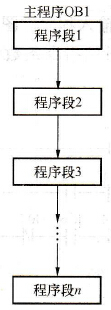
S7 - 200 PLC 的控制程序分为主程序 (OB1) 、子程序 (SBR0 ~ SBR63) 和中断程序 (INT0 ~ INT127)3 种。 主程序是用户程序的主体,在一个项目中只能有一个主程序, CPU 在每个扫描周期都要执…

S7 - 200 PLC 的控制程序分为主程序 (OB1) 、子程序 (SBR0 ~ SBR63) 和中断程序 (INT0 ~ INT127)3 种。 主程序是用户程序的主体,在一个项目中只能有一个主程序, CPU 在每个扫描周期都要执…
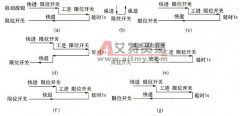
一、应用背景与需求 工业机床的控制在工业生产自动化控制中占有重要的位置。在机床行业中,多工步机床由于其工步及动作多,控制较为复杂。采用传统的继电器控制时,需要的继电
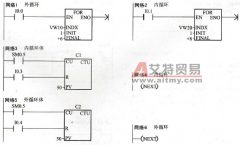
对于 FOR NEXT 循环指令中的 FOR 指令和 NEXT 指令必须配对使用,并允许嵌套使用,最多允许嵌套深度为 8 次。 FOR 指令中的 INDX 为循环变量, INIT 为循环初值, FINAL 为循环结束值。 FOR N
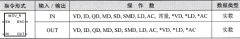
①指令名称:移动实数 (MOV_R) 。 ②指令的功能:指令将 32 位实数输入双字 (IN) 移至输出双字 (OUT) ,不改变原来的数值。 ③指令的形式和操作数:见表 6-8 。 表 6-8 移动实数指令的形式
S7-200 的 PID 指令如图 9.13 所示。 图 9.13 PID 指令 指令中 TBL 是回路表的起始地址, LOOP 是回路编号。编译时如果指令指定的回路表起始地址或回路号超出范围, CPU 将生成编译错误(范围
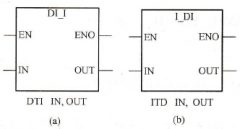
双整数转换成整数指令的梯形图和语句表如图 3- 95 (a) 所示,使能输入端 EN 有效时,将双整数型输入数据 IN 转换成整数类型,并将结果送到 OUT 输出。输入数据超出整数范围则产生溢出
S7-200 PLC 有 2 种工作模式: STOP 模式和 RUN 模式,其操作模式的可通过 CPU 右侧的模式转换开关进行切换,同时在 CPU 面板上将以工作状态指示灯来显示 CPU 当前的操作模式。 S7-200 CPU 的工
跳转和标号指令由跳转条件、助记符 JMP 和标记号 n(0 ~ 255) 构成;标号指令由助记符 LBL 和标号 n 构成,如图 3-102 所示。 图 3-102 跳转与标号指令 (a) 跳转指令; (b) 标号指令 在程序执
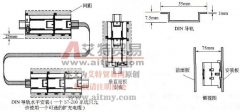
采用标准导轨安装 S7-200 PLC 时,可以按以下步骤。 ①保持导轨固定点的间隔为 75mm 。 ②打开模块底部的 DIN 夹子,将模块背部卡在 DIN 导轨上。 ③如果使用了扩展模块,将扩展模块的扁
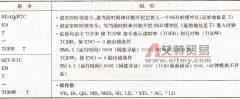
时钟指令,如表 9.46 所示。 表 9.46 时钟指令 时钟缓冲器 (T) 的格式如下: 当扩展电源停电或存储器丢失时,实时时钟初始化下面的数据和时间。 日期: 01-Jan-90 ( 90 年 1 月 1 日)。