STEP 7的断开延时定时器(Off-Delay Timer)
在图 3-69 中,当 I1.0 的常开触点由断开变为接通( RLO 的上升沿)时, T4 的输出 Q 变为 1 状态。在 I1.0 的下降沿,定时器开始定时(见图 3-70 )。定时时间到时, T4 的时间值变为 0 ,其

在图 3-69 中,当 I1.0 的常开触点由断开变为接通( RLO 的上升沿)时, T4 的输出 Q 变为 1 状态。在 I1.0 的下降沿,定时器开始定时(见图 3-70 )。定时时间到时, T4 的时间值变为 0 ,其
向下取整 ( FLOOR) 指令是将实数向下取整,结果为小于指定实数的最大双整数。向下取整 (FLOOR) 指令和参数见表 4-35 。 表 4-35 向下取整 (FLOOR) 指令和参数 用一个例子来说明向下取整 (
对于顺序控制,程序设计的思路是通过将顺序控制过程分解为多个步,而且每个步都有明确的功能范围,然后再将这些步组织到顺控程序中;其中,在各个步中定义待执行的动作,相邻
在 STEP 7 中,在对象分层顶部的“主对象”是项目和库。启动 STEP 7 V5.2 ,可以将项目和库组合成多重项目。 项目用来有组织地保存完成一个自动化任务所需的数据和程序。本质上,这些
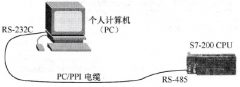
为了实现PLC与计算机间的通信,必须使用具有Windows2000SP3以上或WindowsXP操作系统的计算机,利用一根PC/PPI(personalcomputer/point-to-pointinterface,个人计算机/点对点…
中文版 STEP 7 有时将背景数据块翻译为实例数据块。背景数据块是专门指定给某个功能块 ( FB) 或系统功能块 (SFB) 使用的数据块,它是 FB 或 SFB 运行时的工作存储区。 背景数据块用来保
SFC 名 称 含 义 26 UPDAT_PI 更新过程映像输入表 27 UPDAT_PO 更新过程映像输出表 79 SET 设置 I/O 位区域 80 RSET 复位 I/O 位区域 126 SYNC_PI 同步更新局部输入过程映像 …
定位模块可以用编码器来测量位置,并向编码器供电,使用步进电动机的位置控制系统一般不需要位置测量。在定位控制系统中,定位模块控制步进电动机或伺服电动机的功率驱动器完
保持型接通延时定时器( RetentiveOn-Delay Timer )的输入脉冲宽度小于定时时间设定值时,也能定时。图 3-67 中 I0.6 的常开触点由断开变为接通时( RLO 的上升沿), T3 开始定时(见图 3
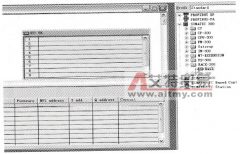
(1) 插入导轨,在右面对象库中找到 rail 对象拖到工作区就可以了,如图 5-25 所示。 图 5-25 插入导轨 (2) 插入 CPU ,在右面对象库中找到 CPU 对象拖到工作区就可以了,或在右键弹出菜单