闭环控制反馈极性的确定
闭环控制必须保证系统是负反馈(误差 = 给定值一反馈值),而不是正反馈(误差:给定值 + 反馈值)。如果系统接成了正反馈,将会失控,被控量会往单一方向增大或减小,给系统的

闭环控制必须保证系统是负反馈(误差 = 给定值一反馈值),而不是正反馈(误差:给定值 + 反馈值)。如果系统接成了正反馈,将会失控,被控量会往单一方向增大或减小,给系统的
在图 5-12 中,部分变频器是可以通过外接输入端子的状态来决定 PID 功能是否有效的,在这种情况下,是可以通过外接输入端子来对闭环控制与开环控制进行切换的。 瓦萨 CX 系列变频器
有速度传感器的矢量控制方式(简称闭环矢量控制)主要用于高精度的速度控制、转矩控制、简单伺服控制等对控制性能要求严格的使用场合。在该方式下采用的速度传感器一般是旋转
在设计闭环控制系统时,主要做以下工作: 1 .确定目标信号和反馈信号的输入通道 如图 6-5 所示,目标信号 XT 从电位器 RP 上取出,由 VCI 端子输入;反馈信号 XF 从温度控制器得到,
通用闭环控制模板也是特殊的功能模板,用来实现 PID 的闭环控制功能,例如,西门子公司 S7-300 PLC 系列中的 FM 355 模板(见图 2-7 )就是这种类型的模板,它是专门用来实现温度 PID 闭
一些调速控制系统的被控变量是位置(或位移)量,例如,电梯、起重机、机器人、调节风门、走行台车、数控机床等。这类控制系统分为常态位置和终态位置等类型。在需要定位控制
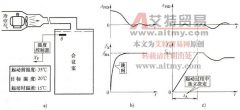
起动存在的问题:起动前室温高达θ 1=35 ℃,目标温度为θ 2=20 ℃,故起动时温差大△θ =15 ℃,目标信号与反馈信号之间的静差很大, PID 的运算结果△ PID 使电动机快速起动,导致变频
PLC 虽然是在开关量控制的基础上发展起来的工业控制装置,但为了适应现代工业控制系统的需要,其功能在不断增强,第二代 PLC 就能实现模拟量控制。当今第四代 PLC 已增加了许多模
典型的 PLC 模拟量闭环控制系统如图 8-1 所示,点划线中的部分是用 PLC 实现的。 图 8-1 PLC 模拟量闭环控制系统框图 在模拟量闭环控制系统中,被控量 c(t) (例如压力、温度、流量、转
1 .开环和闭环的定义 给所使用的电动机装置设定速度检查器(简称 PG ),把实际转速反馈给控制装置进行控制的,称为闭环,不用 PG 运转的就叫做开环。通用变频器多为开环方式,