卷绕机械的变频器应用中卷绕的闭环控制
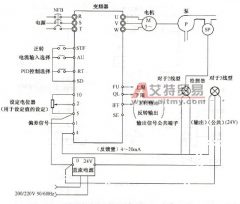
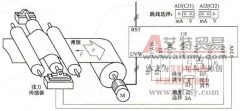
通道选择:主给定端子 AI1 为目标信号通道;辅助给定端子 AI2 为反馈信号通道。 目标信号由电位器 RP1 给定,反馈信号由张力传感器测出。 跳线选择:目标信号是电压信号;反馈信号

通道选择:主给定端子 AI1 为目标信号通道;辅助给定端子 AI2 为反馈信号通道。 目标信号由电位器 RP1 给定,反馈信号由张力传感器测出。 跳线选择:目标信号是电压信号;反馈信号
PID 控制属于闭环控制,是使控制系统的被控量在各种情况下都能迅速而准确地无限接近控制目标的一种手段。具体地说,就是随时将传感器测得的实际信号(称为反馈信号)与被控量的
1 .闭环控制(见图 10-41 ) PID 闭环模式,有五种模式可供选择: 1) 无 PID 功能; 2) 用于控制过程变量,例如压力、流量等通过控制驱动电动机的转速来控制过程变量; 3) 电动机转速控
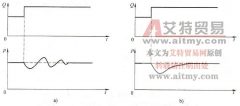
PID 的正作用和反作用是指 PID 的输出值与反馈值之间的关系。在开环状态下, PID 输出量控制的执行机构的输出增加使反馈值(过程变量)增大的是正作用;使反馈值减小的是反作用。
如果在顺序功能图中存在仅由两步组成的小闭环,如图 3 -3 -6(a) 所示,用“启一保一停”电路设计,那么步 M3 的梯形图就如图 3-3 -6(b) 所示。可以发现,由于 M2 的常开触点和常闭触点串
变送器用于将传感器提供的电量或非电量转换为标准量程的直流电流或直流电压信号,例如 DC 0 ~ 10V 和 4~20 mA 。变送器分为电流输出型和电压输出型,电压输出型变送器具有恒压源的
转差频率控制需要检出电动机的转速,构成速度闭环,速度调节器的输出为转差频率,然后以电动机速度与转差频率之和作为变频器的给定输出频率。由于通过控制转差频率来控制转矩
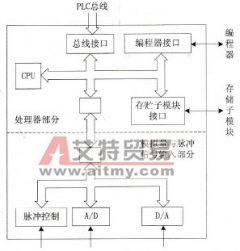
用 PLC 实现以开关量为主的自动控制是非常方便的。也就是说 PLC 能方便地根据工艺要求,按照逻辑运算、顺序操作、定时和计数等规则控制执行机构按预定程序动作,如控制继电器接通
初次调试:第一步,把比例增益 Kp 预置到最小,积分时间约为 20s 。 第二步,逐渐加大 Kp ,直至发生振荡,然后取其半。 第三步,逐渐减小 I ,直至发生振荡,然后增加 50% 。转入运
ABB800 变频器有两种途径可实现闭环控制,即配编码器反馈卡的速度闭环控制和过程 PID 闭环控制。 (1) 配编码器反馈卡的速度闭环控制 此时要设置的速度闭环控制参数如下。 ① 50.01 为