变频器矢量控制系统的基本思想
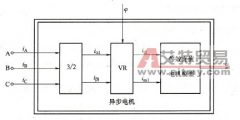
交流电机的转子能够产生旋转,是因为交流电机的定子能够产生旋转磁动势。而旋转磁动势是交流电机三相对称的静止绕组 A 、 B 、 C ,通过三相平衡的正弦电流所产生的。但是,旋转

交流电机的转子能够产生旋转,是因为交流电机的定子能够产生旋转磁动势。而旋转磁动势是交流电机三相对称的静止绕组 A 、 B 、 C ,通过三相平衡的正弦电流所产生的。但是,旋转
由于矢量控制变频器性能不断提高,可以认为其有些技术指标,如高精度、高速度、高响应(动态)已超过了直流调速。典型的工业系统用矢量控制变频器单元(一般装入大型控制系统
矢量分析 高斯定理是矢量分析的重要定理之一。它可以被表述为: 这式子与坐标系的选取无关。 式中 称向量场 的散度(divergence)。 静电学 定理指出:穿过一封闭曲面的电通量与封闭曲
速度控制用于确保速度指令和实际电动机转速一致,请设置合理的开环矢量控制。 开环矢量控制的实施步骤如下。 (1) 实施可靠的配线。 (2) 进行所使用电动机的设定 (Pr. 71) 。 (3) 进行
答: U/f 变频器的缺点如下: 在整个速度范围内都无法调节转矩,转速趋近 0 时转矩响应很差,速度调节性不佳。因为是开回路控制,动态响应不佳,未做电流调节,导致电动机低转速
U/f 控制方式是在磁通近似恒定的前提下,以开环方式进行的频率控制,稳态运行时依靠转速差产生电磁转矩与负载转矩的自然平衡,因此存在一个与负载转矩和频率提升速度相关的转速
凡是高性能的交流调速系统,无论是矢量控制系统,还是直接转矩控制系统或其他系统,都需要转速调节和转速反馈,因而需要能提供转速检测信号的速度传感器。例如,提供模拟转速
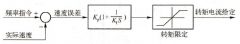
速度调节器 ASR 的结构如图 4.6 所示,图中 Kp 为比例增益, KI 为积分时间。积分时间设为 0 时,则无积分作用,速度环为单纯的比例调节器。由于是无速度传感器矢量控制方式,速度环
此种控制方式又称为直接矢量控制,罗克韦尔公司的 Powerflex7000 型变频器就是采用此种控制方式。实现无速度传感器控制的关键之一是如何从容易得到的定子电流、定子电压中计算出与
矢量控制是一种高性能异步电动机控制方式,它根据交流电动机的动态数学模型,利用坐标变换的手段,将交流电动机的定子电流分解成励磁分量电流和转矩分量电流,并分别加以控制