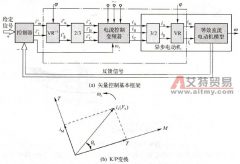
变频器矢量控制框架与坐标变换
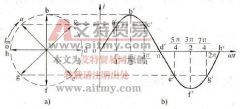
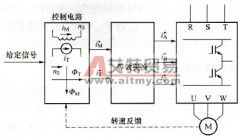
图 4.3(a) 所示为矢量控制的基本框架,即将异步电动机按照等效直流电动机模型进行控制。 图 4.3 矢量控制基本框架和坐标变换 图 4.3(a) 中涉及多个坐标变化,包括 2/3 相变换、 2s/2r 变

图 4.3(a) 所示为矢量控制的基本框架,即将异步电动机按照等效直流电动机模型进行控制。 图 4.3 矢量控制基本框架和坐标变换 图 4.3(a) 中涉及多个坐标变化,包括 2/3 相变换、 2s/2r 变
1 .空间矢量。就是在空间具有具体方向的矢量。它的方向可以是固定的,也可以是旋转的。 2 .时间矢量。实际是用来表示正弦函数的旋转矢量,它并无空间方向的意义。如图 9-24a ,
因为矢量控制方式需要根据电动机的参数进行一系列的变换运算,故凡是有可能影响计算精度的场合,都不宜使用。如: 1 .配用电动机容量。应与变频器的要求相符,最多相差一个挡
答:由电动机原理可知,异步电动机的三相旋转磁场系统可以等效地变换成一个旋转的直流磁场系统。仿照直流电动机的控制特点,将调节频率的给定信号分解成和直流电动机具有相同
时至今日,异步电动机变频调速系统与直流电动机调速系统相比,已经毫不逊色了。 1 .用于二次方律负载 对于离心式风机、水泵一类的二次方律负载,其阻转矩与转速的二次方成正比
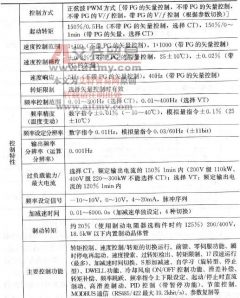
静差就是从一个稳定的转速过渡到另一个稳定的转速之间的差值,静差率是指电动机空载与满载的速度差,这两个参数对于电动机的控制特性都是要求比较高的。 由于无速度传感器的矢
有速度传感器的矢量控制方式(简称闭环矢量控制)主要用于高精度的速度控制、转矩控制、简单伺服控制等对控制性能要求严格的使用场合。在该方式下采用的速度传感器一般是旋转
以最高的性价比带来最大的附加值, Varispeed F7B 通过搭载真正的带 PG 的电流矢量控制,终于实现了向全能变频器的跃进。从风机、水泵等典型的递减转矩用途,到挤出机、印刷机等恒定
对于常规的 V/f 控制,电动机的电压降随着电动机速度的降低而相对增加,这就导致由于励磁不足,而使电动机不能获得足够的旋转力。为了补偿这个不足,变频器中需要通过提高电压
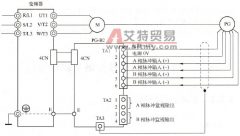
矢量变频器与编码器 PG 之间的连接方式必须与编码器 PG 的型号相对应。一般而言,编码器 PG 型号分差动输出、集电极开路输出和推挽输出三种,其信号的传递方式必须考虑到变频器